 DE
 IT Italiano
 EN English
 ES Español
 FR Français
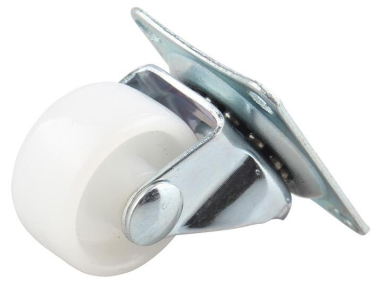
Beschreibung
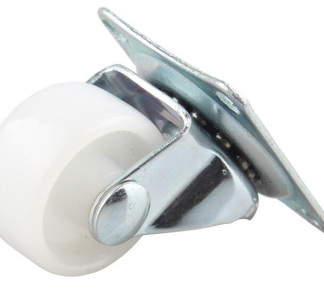
Was ist das? Das Rad mit fester Drehachse für Arduino Autos ist ein mechanisches Bauteil für die Beweglichkeit kleiner Roboter und Prototypen. Die feste Drehachse ermöglicht präzisen und kontrollierten rotierenden Bewegungen.
Funktionen:
– Radgröße: 1,5 Zoll
– Fester Drehachse
– SKU: ARD009120
Wozu dient es? Das Rad ist ideal für Robotik- und Automatisierung-Projekte, um Bewegung zu den Arduino-Geräten zu geben. Es kann verwendet werden, um Roboter zu erstellen, die vorwärts und rückwärts fahren können, oder um Bewegungssysteme für Prototypen zu erstellen. Die Kompatibilität mit Treibern wie dem L298N ermöglicht präzise Bewegungssteuerung.
Tutorials: Wie man verwendet Rad mit fester Drehachse von 1,5 Zoll Das Rad mit fester Drehachse von 1,5 Zoll ist ideal für Robotik- und Automatisierung-Projekte. Diese Räder können in Arduino-Modulen verwendet werden, um Bewegung zu Ihren Geräten zu geben.
Was benötigt man?
– Arduino Uno
– Kompatibler DC-Motor
– Motor-Treiber (L298N)
– Variable Verbindungen
Überprüfen Sie die Kompatibilität des Rades mit Ihrem Projekt. Überprüfen Sie Maße und Typ. Verbinden Sie den DC-Motor an die feste Drehachse und stellen Sie sicher, dass es gut fixiert ist. Verbinden Sie den Motor-Treiber (L298N) an die Steuerungspins des Arduino. Überprüfen Sie im Datenblatt die Stromversorgungswerte des Motors und verbinden Sie Batterien oder eine Stromquelle. Schreiben Sie ein einfaches Sketch, um den Motor über Arduino zu steuern, indem Sie Bibliotheken wie ‚Stepper‘ verwenden. Testen Sie das gesamte System in einem kleinen Prototypenkreis, bevor Sie es in das finale Projekt integrieren. Wenn erforderlich, fügen Sie Positionssensoren oder Geschwindigkeitsmessungssensoren hinzu, um die Motorsteuerung zu verbessern. Versuchen Sie verschiedene Bewegungsszenarien und optimieren Sie Ihre Konfiguration.
Beispielsketch // Beispiel für ein einfaches Sketch #include const int stepsPerRevolution = 200; // Überprüfen Sie im Datenblatt Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11); void setup() { myStepper.setSpeed(60); // Geschwindigkeit in U/min } void loop() { myStepper.step(100); // Vorwärtsbewegung von 100 Schritten }
Mini-Projekt Erstellen Sie einen kleinen Roboter, der vorwärts und rückwärts fährt, indem Sie das Drehbare Rad verwenden. Verwenden Sie den Treiber L298N, um den Motor zu steuern.
Häufige Fehler: Nicht die Kompatibilität des Motors vor der Installation überprüfen. Falsche Verbindungen an den Treiber. Omission von Positionssensoren, die die Ausführung verbessern könnten. Verwendung einer unangemessenen Spannung für den Motor.
Empfohlene Zubehör:
– Arduino Uno
– Kompatibler DC-Motor
– Treiber L298N
– Variable Verbindungen
Häufig gestellte Fragen:
Wie kann ich die Geschwindigkeit des Motors steuern? Verwenden Sie die Steuerungsoberfläche, die vom Treiber L298N bereitgestellt wird, oder fügen Sie ein PWM-Modul hinzu.
Welchen Durchmesser hat das Rad? Überprüfen Sie im Datenblatt, um die genauen Maße zu erhalten.
Kann ich dieses Rad mit anderen Mikrocontrollern außer Arduino verwenden? Ja, aber stellen Sie sicher, dass die Steuerungspins und die Logik kompatibel sind.
Rezensionen
Es gibt noch keine Rezensionen.