
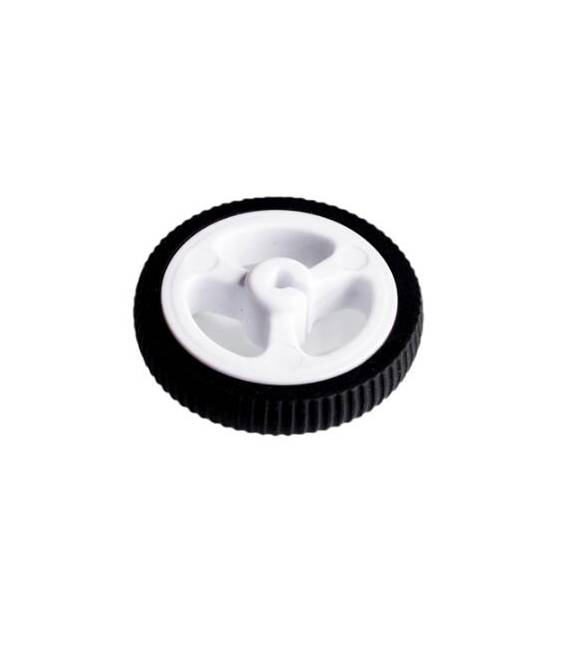

Ruota 34MM con attacco per motori N20 per MR2, Smart Car Macchina Robot Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA
Ruota 34MM con attacco per motori N20 per MR2, Smart Car Macchina Robot Arduino
3 disponibili (ordinabile)
Descrizione
Cos’è
Ruota 34MM con attacco per motori N20, progettata per la Smart Car Macchina Robot Arduino.
Caratteristiche
- Dimensioni ruota: 34mm
- Attacco motore: N20
- Compatibile con: MR2 Smart Car
A cosa serve
Ideale per progetti di robotica e automazione basati su Arduino. Può essere utilizzata per costruire un semplice robot che si muove avanti e indietro.
Tutorial: Come usare Ruota 34MM N20
Questa ruota è ideale per progetti di robotica e automazione basati su Arduino. Adatta a principianti e intermedi.
Cosa serve
- Ruota 34MM N20
- Motori N20
- Arduino
- Cordoni elettrici
Passi
- Verifica sul datasheet specifiche motori N20.
- Collega i motori N20 alla ruota 34MM utilizzando i cordoni elettrici.
- Installa un motore driver (L298N o simile) tra i motori e l’Arduino.
- Collega i motori al motore driver.
- Collega il motore driver all’Arduino.
- Scrivi un codice Arduino semplice per controllare i motori.
- Carica il codice sull’Arduino.
- Controlla che la ruota ruoti correttamente.
Mini-progetto
Costruisci un semplice robot che si muove avanti e indietro.
Errori comuni
- Collegare i motori direttamente all’Arduino senza motore driver.
- Usare cordoni elettrici di dimensioni insufficienti.
- Omettere il caricamento del codice sull’Arduino.
- Non verificare la corretta connessione prima di caricare il codice.
Accessori consigliati
- Motori N20
- Motore driver L298N
- Arduino UNO
- Cordoni elettrici
Domande frequenti
Come posso controllare la velocità dei motori?
Utilizza la funzione analogWrite() nel codice Arduino.
Posso utilizzare un altro tipo di ruota?
Verifica compatibilità dimensioni e attaccamento con i motori N20.
Quali altri componenti posso aggiungere al mio robot?
Sensore di distanza, webcam, o altri sensori.
Come posso controllare i motori con un pulsante?
Aggiungi un pin digitale all’Arduino e utilizza la funzione digitalWrite().
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
Sedile di blocco placcato in oro 3MM40P Blocco IC di blocco 40P, Blocco di prova 40PIC
Il prezzo originale era: 2,44 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo registrazione suono voce ISD1820 Riproduzione Suono (microfono integrato) Vwersione con PCB Blu
Il prezzo originale era: 8,20 €.5,94 €Il prezzo attuale è: 5,94 €. Escluso IVA Aggiungi al carrello -
In offerta!
40P, sedile di bloccaggio, sedile di prova Block IC invecchiato, sedile del sedile di conversione DIP40
Il prezzo originale era: 10,87 €.7,88 €Il prezzo attuale è: 7,88 €. Escluso IVA Aggiungi al carrello -
In offerta!
4 Pezzi 40P IC Socket
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello