
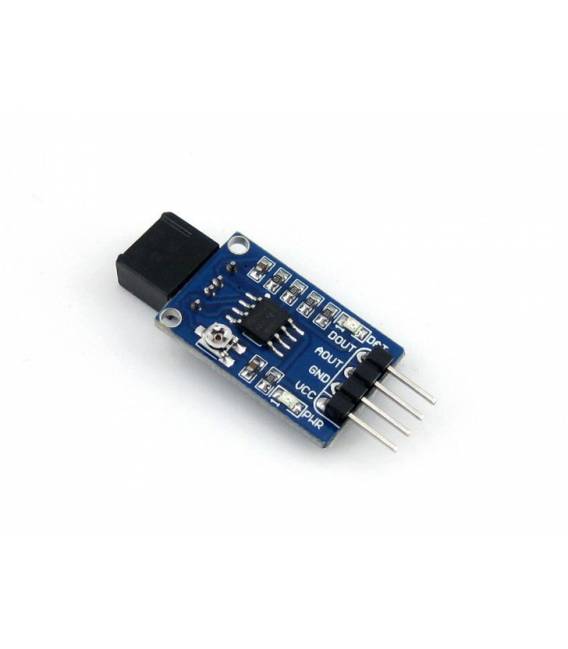


Modulo Barriera con Chip LM393 di Rilevamento Evitamento Ostacoli ad Infrarossi (IR) Smart car, Robot, Rover
Il prezzo originale era: 9,82 €.7,11 €Il prezzo attuale è: 7,11 €. Escluso IVA
Modulo Barriera con Chip LM393 di Rilevamento Evitamento Ostacoli ad Infrarossi (IR) Smart car, Robot, Rover
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo barriera con chip LM393 di rilevamento evitamento ostacoli ad infrarossi (IR) è un componente elettronico utilizzato per la detezione di ostacoli in progetti di robotica, come smart car, robot e rover.
Caratteristiche
- Rilevamento di ostacoli attraverso infrarossi
- Idealmente adatto a progetti di smart car, robot e rover
A cosa serve
Serve per costruire sistemi che possono rilevare ostacoli in modo da poter evitare collisioni. È compatibile con Arduino e altri microcontrollori simili.
Tutorial: Come usare Modulo Barriera IR
Questo modulo è ideale per progetti di Smart car, robot e rover. Serve a rilevare ostacoli attraverso infrarossi.
Cosa serve
- Modulo Barriera IR
- Arduino
- Cavo di alimentazione
- Resistenza 10kΩ
Passi
- 1. Collega il modulo all’Arduino tramite i pin VCC e GND.
- 2. Collega la resistenza 10kΩ tra il pin OUT e GND.
- 3. Carica il codice seguente sull’Arduino.
- 4. Testa il modulo con un oggetto davanti.
- 5. Verifica sul datasheet per ulteriori dettagli.
- 6. Adatta il codice per il tuo progetto.
- 7. Testa e modifica il codice finché il modulo funziona correttamente.
- 8. Installa il modulo nel tuo robot o rover.
Codice di esempio
```
int sensorPin = 2;
int sensorValue = 0;

void setup() {
  Serial.begin(9600);
}

void loop() {
  sensorValue = analogRead(sensorPin);
  Serial.println(sensorValue);
  delay(100);
}
```
Mini-progetto
Costruisci un semplice robot che si ferma quando incontra un ostacolo.
Errori comuni
- Non collegare correttamente VCC e GND.
- Omettere la resistenza 10kΩ.
- Uso di un pin non corretto.
- Non verificare il datasheet.
Accessori consigliati
- Arduino Nano
- Motori DC
- Trasformatore 5V
- Display LCD
Domande frequenti
Come posso testare il modulo?
Collega un oggetto davanti al modulo e osserva i valori su Serial Monitor.
Quali pin del modulo devo usare?
Utilizza il pin VCC, GND e OUT.
Posso utilizzare un Arduino Uno?
Sì, ma assicurati di utilizzare i pin corretti.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
1Mt Tubo in Teflon Diametro 4*6 per guida Filamenti 3mm 3D
Il prezzo originale era: 4,97 €.3,61 €Il prezzo attuale è: 3,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
VS1053 Modulo MP3 shield con TF Micro SD card slot riproduzione registrazione audio per Arduino
Il prezzo originale era: 23,42 €.16,97 €Il prezzo attuale è: 16,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
E3D V6 Heating Alluminio Block per Stampante 3D
Il prezzo originale era: 7,16 €.5,19 €Il prezzo attuale è: 5,19 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo encoder rotativo KY-040
Il prezzo originale era: 5,11 €.2,65 €Il prezzo attuale è: 2,65 €. Escluso IVA Aggiungi al carrello