 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
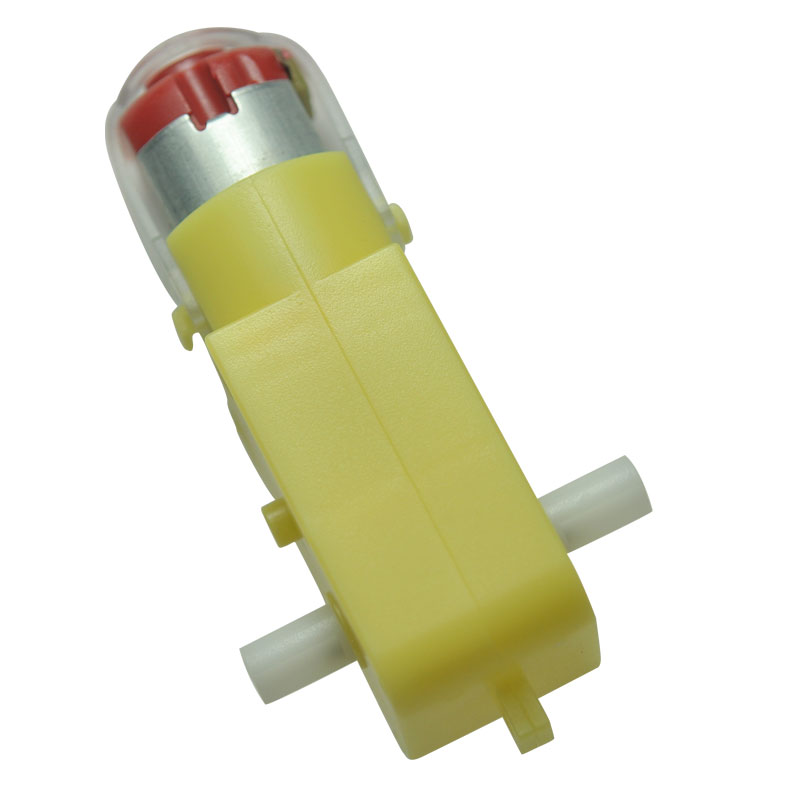
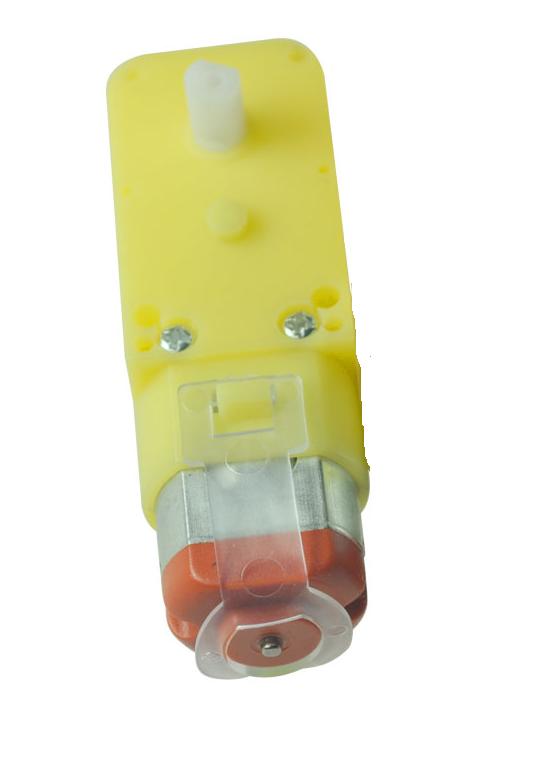
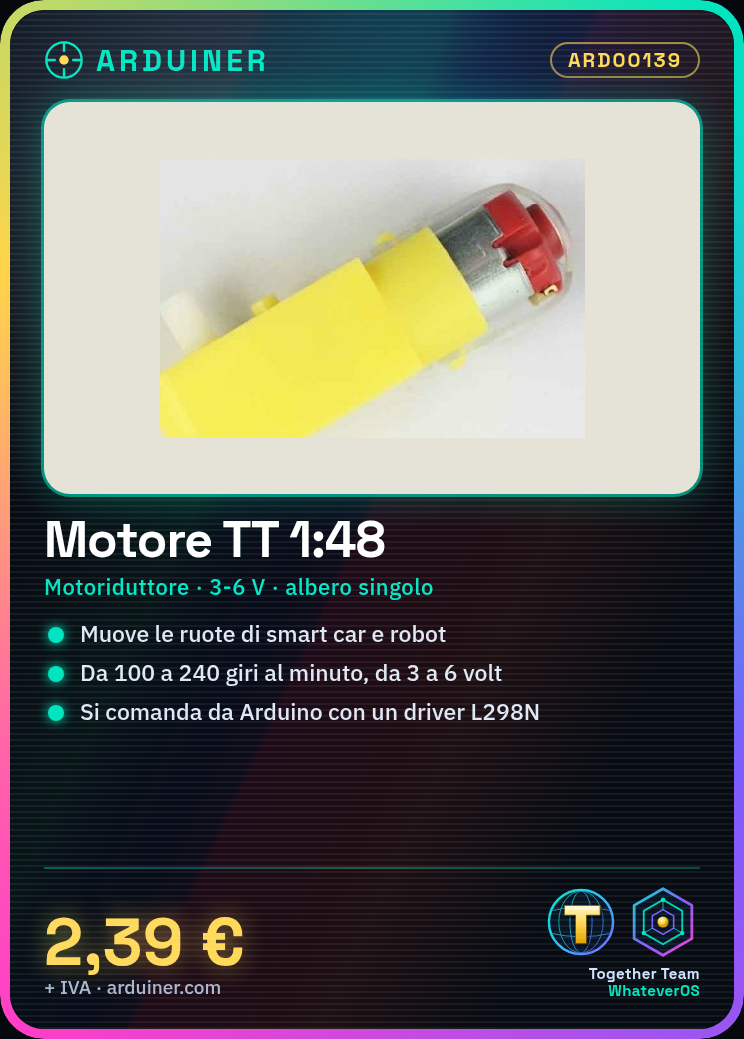
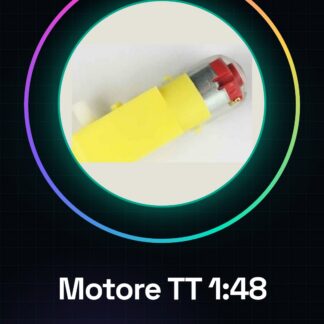
Réducteur de moteur TT avec rapport de réduction 1:48, axe unique pour les applications de robotique. Le réducteur de moteur dispose d’un rapport de réduction de 1:48. À une tension d’alimentation de 6V et 60mA, le rapport de réduction de 1:48 donne 100 tours par minute. Le moteur utilise un puissant aimant à haute efficacité. Moteur : 100 tours / minCouple : 4,5 KG. CM1Tension : 3-6 vRobot pour la production d’automobilesUtilise un puissant aimant, l’efficacité optimaleParamètres détaillés du moteur :1, sans charge (6 v) : 100 tours / min2, courant sans charge (6 v) : ma3, couple (6 v) : 4500 mg * cm4. moteur : 100 tours / min5, dimensions : 70,50 mm x 27,00 mm x 23,00 mm (LWH)6, poids : environ quarante g Tension DC 3V DC 5V DC 6V Courant 100 MA 100MA 120MA Rapport de réduction 48:1 TPS (avec pneu) 100 190 240 Diamètre du pneu 66mm Vitesse de la voiture (m/min) 20 39 48 Poids du moteur (g) 50 Taille du moteur 70mm*22mm*18mm Bruit <65dB Nous avons les fichiers de données de tous les composants, si ce n'est pas disponible dans la fiche de téléchargement du produit, envoyez-nous un message via le formulaire de contact et nous le publierons dès que possible sur notre site. Tutoriel : Comment utiliser le réducteur de moteur TT avec rapport 1:48 Le réducteur de moteur TT est idéal pour les projets nécessitant une rotation lente et puissante, comme la robotique ou les automates. Ce tutoriel vous guide à travers les étapes nécessaires pour l'utiliser. Ce qu'il vous faut Arduino Uno Panneau de montage Câbles de saut Alimentateur USB Capteurs de position (optionnels) Étapes Vérifiez la tension d'alimentation du moteur sur le fichier de données et connectez l'alimentateur USB au panneau de montage. Connectez les broches VCC et GND du moteur aux broches correspondantes de l'alimentateur. Connectez les deux broches de contrôle du moteur (A1, A2) à deux broches digitales de l'Arduino. Écrivez le sketch Arduino pour contrôler le mouvement du moteur. Chargez le sketch sur votre Arduino et testez la rotation dans les deux directions. Vérifiez que le moteur s'arrête correctement lorsque ce n'est pas activé. Ajoutez des capteurs de position pour améliorer la précision du mouvement (optionnel). Essayez d'intégrer le moteur dans un projet plus grand. Exemple de code void setup() { pinMode(A1, OUTPUT); pinMode(A2, OUTPUT); } void loop() { digitalWrite(A1, HIGH); digitalWrite(A2, LOW); delay(500); digitalWrite(A1, LOW); digitalWrite(A2, HIGH); delay(500); } Mini-projet Automate qui danse : construisez un automate avec le moteur TT qui se déplace en suivant une mélodie. Erreurs courantes Ne pas vérifier la tension d'alimentation correcte sur le fichier de données Connecter les broches de contrôle au GND ou VCC de l'Arduino Omettre un capteur de position pour le contrôle précis du mouvement Accessoires recommandés Arduino Uno R3 Panneau de montage grand Câbles de saut Multilignes Capteurs de position IR Questions fréquentes Quelle est la tension minimale et maximale pour alimenter ce moteur ? Vérifiez le fichier de données du produit. Puis-je utiliser le moteur avec un Raspberry Pi ? Oui, mais assurez-vous d'utiliser un contrôleur approprié pour contrôler les moteurs à basse tension.
Avis
Il n’y a pas encore d’avis.