 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
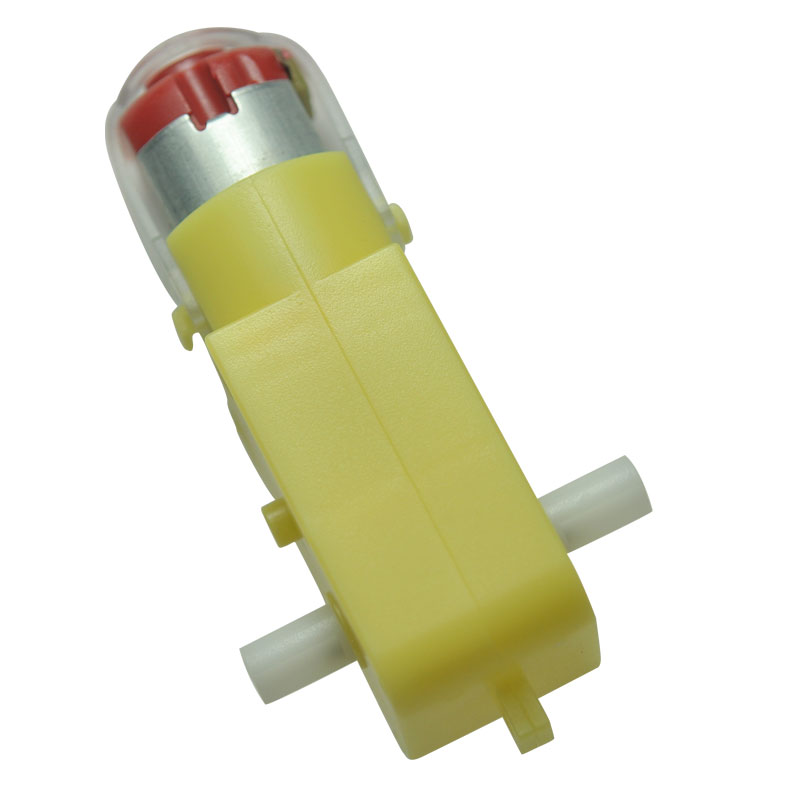
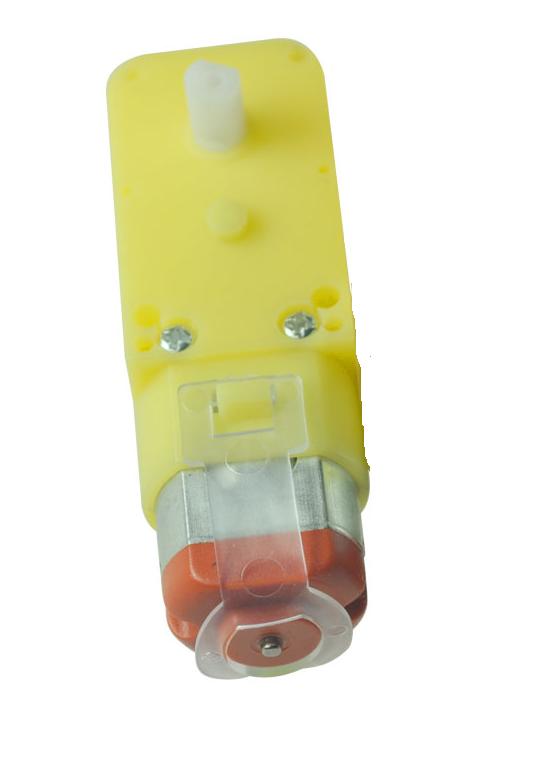
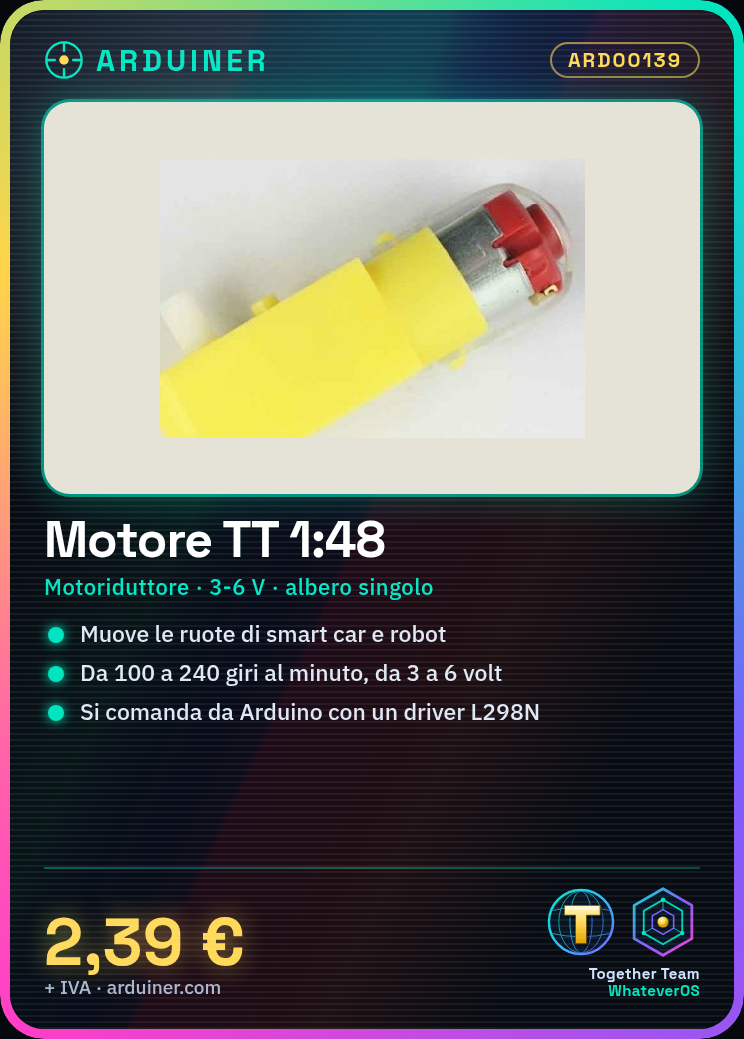
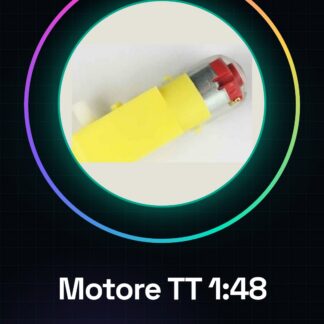
TT Getriebemotor mit Verhältnis 1:48 und Einzelwelle für Robotik-Anwendungen. Der Getriebemotor hat ein Verhältnis von 1:48. Bei einer Spannung von 6V und 60mA erreicht der Motor 100 Umdrehungen pro Minute. Der Motor nutzt einen starken Hochleistungsmagneten. Motor: 100 Umdrehungen / MinuteDrehmoment: 4,5 KG. CM1Spannung: 3-6 vRobotik für die AutomobilproduktionVerwendung eines starken Magneten, optimale EffizienzMotorparameter:1, ohne Belastung (6 v): 100 Umdrehungen / Minute2, Belastungskurrent (6 v): 60 mA3, Drehmoment (6 v): 4500 mg * cm4. Motor: 100 Umdrehungen / Minute5, Maße: 70,50 mm x 27,00 mm x 23,00 mm (LWH)6, Gewicht: ca. 40 g Spannung DC 3V DC 5V DC 6V Strom 100 mA 100mA 120mA Verhältnis 48:1 Umdrehungen pro Minute (mit Reifen) 100 190 240 Reifen-Durchmesser 66mm Fahrzeug-Geschwindigkeit (m/Minute) 20 39 48 Motor-Gewicht (g) 50 Motor-Größe 70mm*22mm*18mm Lärm <65dB Wir haben Datasheets für alle Komponenten, falls diese nicht in der Download-Skriptkarte des Produkts enthalten sind, senden Sie uns eine Nachricht über das Kontaktformular und wir veröffentlichen sie so schnell wie möglich auf unserer Website. Tutorial: Wie man den TT Getriebemotor mit Verhältnis 1:48 verwendet Der TT Getriebemotor ist ideal für Projekte, die eine langsame und starke Drehung erfordern, wie Robotik oder Automaten. Dieses Tutorial führt Sie durch die notwendigen Schritte, um den Motor zu verwenden. Was Sie benötigen Arduino Uno Protobrett Sprungkabel USB-Aufnehmer Positionssensoren (optional) Schritte Überprüfen Sie die Betriebsspannung des Motors im Datasheet und verbinden Sie den USB-Aufnehmer mit dem Protobrett. Verbinden Sie die Pins VCC und GND des Motors mit den entsprechenden Pins des Aufnehmers. Verbinden Sie die beiden Steuerpins des Motors (A1, A2) mit zwei digitalen Pins des Arduino. Schreiben Sie den Arduino Sketch, um die Bewegung des Motors zu steuern. Laden Sie den Sketch auf Ihren Arduino und testen Sie die Drehung in beide Richtungen. Stellen Sie sicher, dass der Motor korrekt anhält, wenn er nicht aktiviert ist. Fügen Sie Positionssensoren hinzu, um die Bewegungsgenauigkeit zu verbessern (optional). Versuchen Sie, den Motor in ein größeres Projekt zu integrieren. Beispielcode void setup() { pinMode(A1, OUTPUT); pinMode(A2, OUTPUT); } void loop() { digitalWrite(A1, HIGH); digitalWrite(A2, LOW); delay(500); digitalWrite(A1, LOW); digitalWrite(A2, HIGH); delay(500); } Mini-Projekt Tänzende Automatona: Bau Sie eine Automatona, die sich nach einer Melodie bewegt. Fehlerhafte Vorgehensweisen Nicht die korrekte Betriebsspannung überprüfen, wie im Datasheet beschrieben Verbinden der Steuerpins mit GND oder VCC des Arduino Omission eines Positionssensors zur genauen Bewegungssteuerung Empfohlene Zubehör Arduino Uno R3 Protobrett Größer Sprungkabel Mehrleiter Positionssensoren IR Häufig gestellte Fragen Welche Minimal- und Maximalspannung kann ich für diesen Motor verwenden?Überprüfen Sie im Datasheet des Produkts. Kann ich den Motor mit einem Raspberry Pi verwenden?Ja, aber stellen Sie sicher, dass Sie einen geeigneten Treiber verwenden, um niederspannungsstarke Motoren zu steuern.
Rezensionen
Es gibt noch keine Rezensionen.