 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
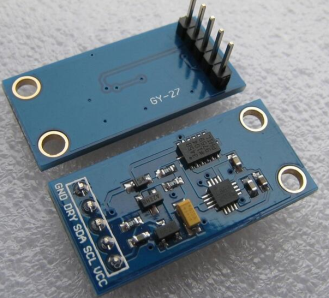
Description
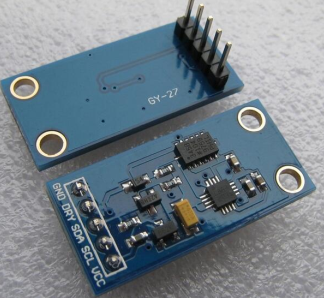
Qu’est-ce que le module GY-27 ? Le module GY-27 est une boussole électronique à 3 axes qui utilise le capteur HMC5883L pour mesurer l’orientation dans un champ magnétique. Il permet de déterminer la direction nord, est, sud et ouest avec une certaine précision.
Caractéristiques
Type : Boussole électronique à 3 axes
Capteur : HMC5883L
SKU : ARD009442
À quoi sert le module GY-27 ? Le module GY-27 est idéal pour les projets nécessitant une orientation précise, tels que des robots, des véhicules autonomes, des systèmes de navigation et des applications de réalité augmentée. Il peut être utilisé avec des microcontrôleurs comme Arduino et ESP pour acquérir des données d’orientation et les contrôler.
Didacticiel : Comment utiliser la boussole électronique 3 axes GY-27
La boussole électronique 3 axes GY-27 est un composant essentiel pour les projets nécessitant de l’orientation et de la navigation. Utile pour la robotique, les automates et les véhicules autonomes.
Ce dont vous avez besoin
– Arduino ou compatible
– Connecteur FFC
– Résistance 10kΩ
– Câble d’alimentation 5V
– Microcontrôleur pour le code
Étapes
1. Assemblez le module GY-27 sur le circuit. Vérifiez le datasheet.
2. Connectez le pin VCC au 5V de l’Arduino. Vérifiez le datasheet.
3. Connectez le pin GND au GND de l’Arduino. Vérifiez le datasheet.
4. Connectez le pin SCL au pin A5 (SCL) de l’Arduino. Vérifiez le datasheet.
5. Connectez le pin SDA au pin A4 (SDA) de l’Arduino. Vérifiez le datasheet.
6. Connectez le pin INT au pin 2 de l’Arduino. Vérifiez le datasheet.
7. Connectez la résistance 10kΩ entre VCC et SDA. Vérifiez le datasheet.
8. Chargez le code minimal pour lire les données. Vérifiez le datasheet.
Exemple de code
« `cpp
#include
void setup() {
Wire.begin();
}
void loop() {
Wire.beginTransmission(0x1E);
Wire.write(0x02);
Wire.endTransmission();
Wire.requestFrom(0x1E, 6);
if (Wire.available()) {
int x = Wire.read() << 8 | Wire.read();
int y = Wire.read() << 8 | Wire.read();
int z = Wire.read() << 8 | Wire.read();
Serial.print("X: ");
Serial.println(x);
Serial.print("Y: ");
Serial.println(y);
Serial.print("Z: ");
Serial.println(z);
}
}
« `
Mini-projet
Créez un véhicule autonome qui se déplace dans une direction spécifique en se basant sur les lectures de la boussole. En 30 minutes, programmez l'Arduino pour tourner à droite ou à gauche en fonction des données de la boussole.
Erreurs courantes
– Connectez correctement les broches SDA et SCL.
– Vérifiez la résistance 10kΩ entre SDA et VCC.
– Assurez-vous que l'Arduino reçoit 5V.
– Vérifiez la fréquence de lecture des données.
Accessoires recommandés
– Arduino Nano
– Écran LCD 16×2
– Batterie LiPo 3.7V
– Distributeur d'eau
Questions fréquentes
– Quels sont les besoins en alimentation pour le GY-27 ?
Alimentation de 3.3V à 5V.
– Puis-je utiliser un Arduino Uno ?
Oui, mais assurez-vous de connecter correctement les broches.
– Combien de temps la boussole fonctionne-t-elle ?
Vérifiez le datasheet pour la durée de la batterie.
– Puis-je utiliser cette boussole dans un environnement extérieur ?
Oui, mais assurez-vous de protéger le module des intempéries.
Avis
Il n’y a pas encore d’avis.