 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
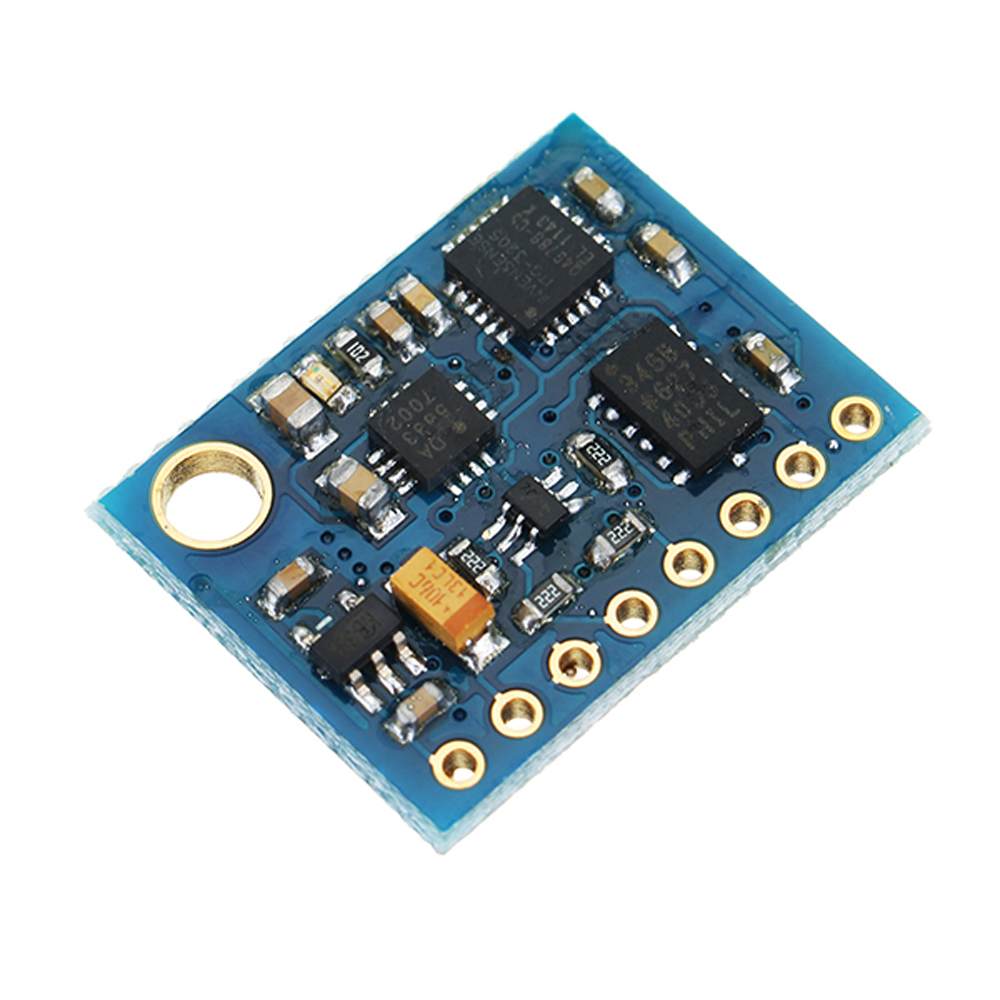
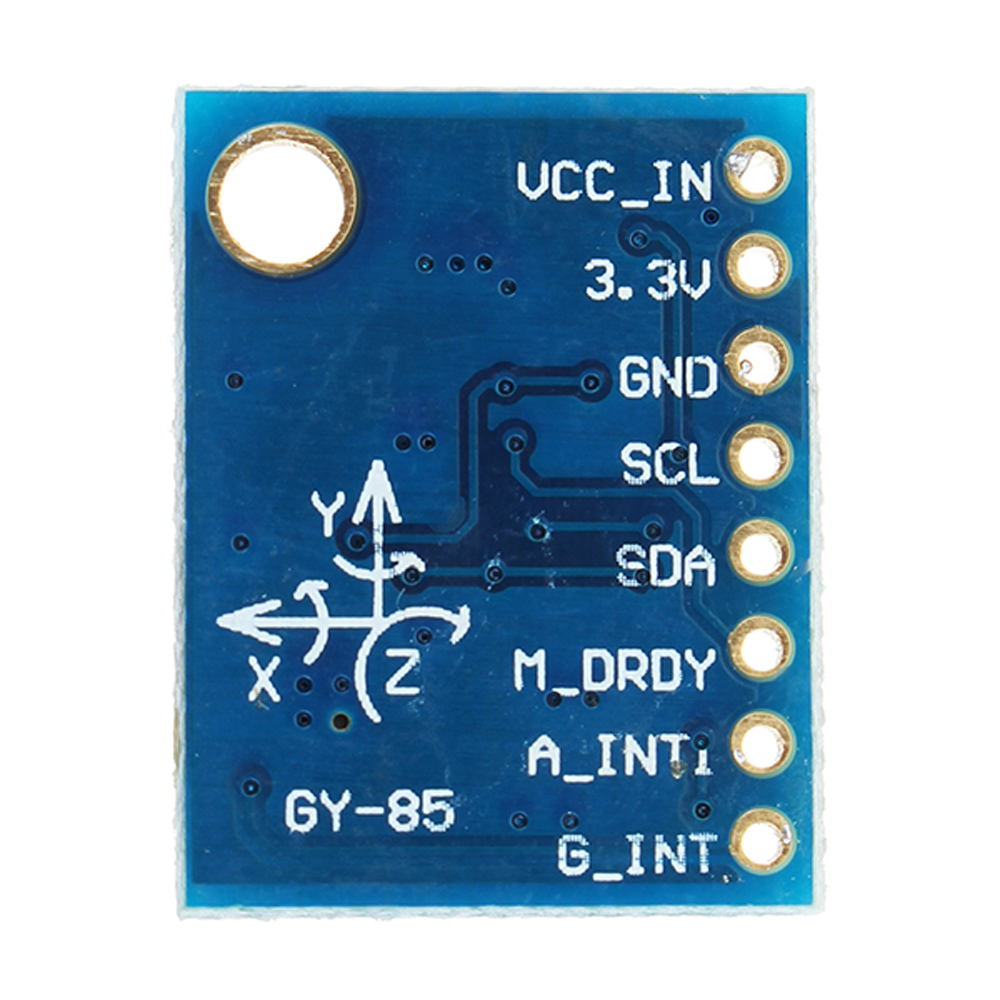
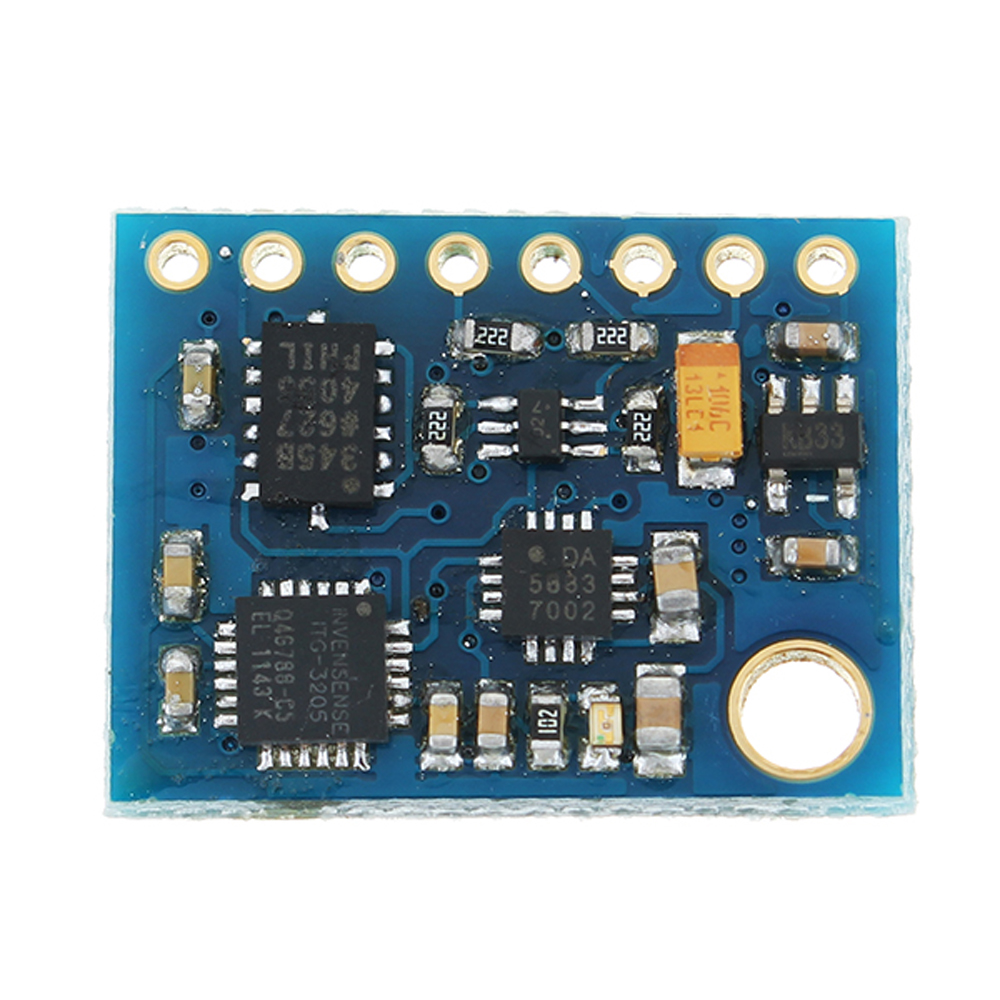
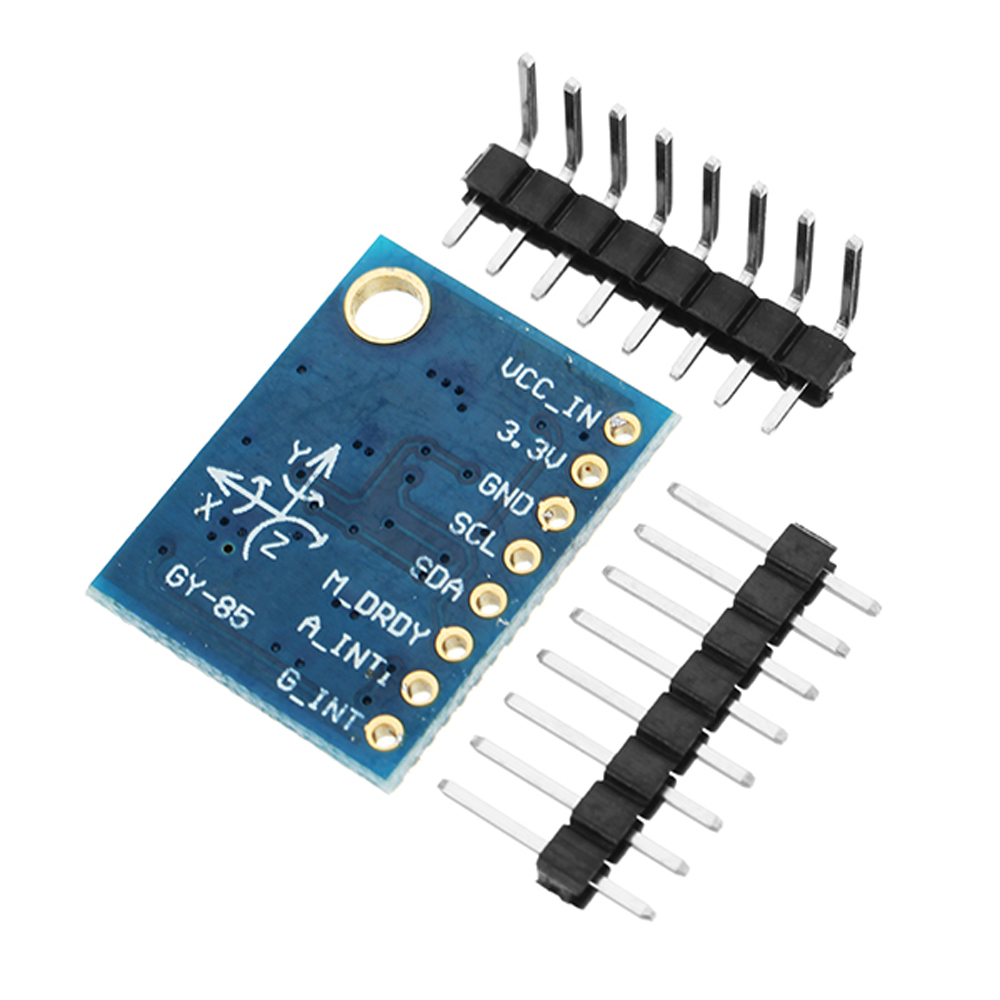
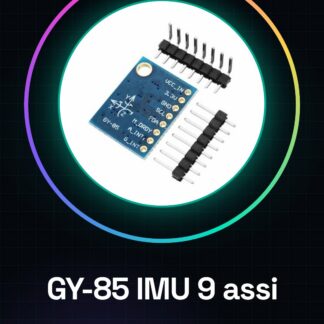
Qu’est-ce que le GY-85 IMU 9 axes ? Le GY-85 IMU 9 axes est un capteur multiple qui intègre gyroscope, accéléromètre et magnétomètre. Ce dispositif combine les fonctionnalités de trois capteurs en un seul pour faciliter la mesure de l’accélération, de la rotation et du champ magnétique terrestre.
Caractéristiques
– Gyroscope ITG-3205 (vérifiez le datasheet)
– Accéléromètre ADXL345 (vérifiez le datasheet)
– Magnétomètre HMC5883L (vérifiez le datasheet)
– Capteur de pression BMP085 (vérifiez le datasheet)
À quoi sert-il ? Idéal pour les projets de robotique, de drones et de systèmes de localisation. Le GY-85 est compatible avec Arduino et ESP32/ESP8266.
Tutoriel : Comment utiliser le GY-85 Le GY-85 est un capteur multi-axes qui mesure l’accélération, le gyroscope et le magnétomètre. Idéal pour les projets de mouvement et de localisation.
1. Installation : Téléchargez le pilote I2C pour Arduino.
2. Connexion : Connectez le GY-85 à Arduino via un câble Dupont.
3. Configuration : Utilisez Wire.h pour configurer les capteurs.
4. Code : Insérez le code pour initialiser les capteurs.
5. Test : Vérifiez les données de sortie avec le Serial Monitor.
6. Calibration : Calibre le magnétomètre pour améliorer la précision.
7. Utilisation : Intégrez les données dans vos projets de mouvement.
8. Débogage : Vérifiez le datasheet si nécessaire.
Exemple de code
« `cpp
#include
#include
#include
#include
Adafruit_BNO055 bno = Adafruit_BNO055();
void setup() {
Serial.begin(9600);
if (!bno.begin()) {
Serial.println(« No BNO055 detectedn »);
while (1) {
delay(100);
}
}
Serial.println(« BNO055 sensor initializedn »);
}
void loop() {
sensors_event_t a, g, temp;
bno.getEvent(&a, &g, &temp);
Serial.print(« X: »);
Serial.print(a.acceleration.x);
Serial.print( » Y: »);
Serial.print(a.acceleration.y);
Serial.print( » Z: »);
Serial.println(a.acceleration.z);
}
« `
Mini-projet Créez un projet de localisation 3D en utilisant les données du magnétomètre et du gyroscope.
Erreurs courantes
– Ne pas calibrer le magnétomètre.
– Oublier de vérifier les données dans le datasheet.
– Connecter mal les broches.
– Erreur d’utilisation des pilotes I2C.
Accessoires recommandés
– Arduino UNO
– Câble Dupont
– Résistance 10kΩ
Questions fréquentes
– Comment calibrer le magnétomètre ? Exécutez calibra_magnetometro() dans une boucle dédiée.
– Quelles données sont disponibles ? Les événements d’accélération, de gyroscope et de température.
– Pourquoi utiliser I2C ? Pour une communication efficace entre Arduino et GY-85.
Avis
Il n’y a pas encore d’avis.