 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que le capteur de suivi de ligne SMD à 3 voies pour robots, véhicules terrestres ?
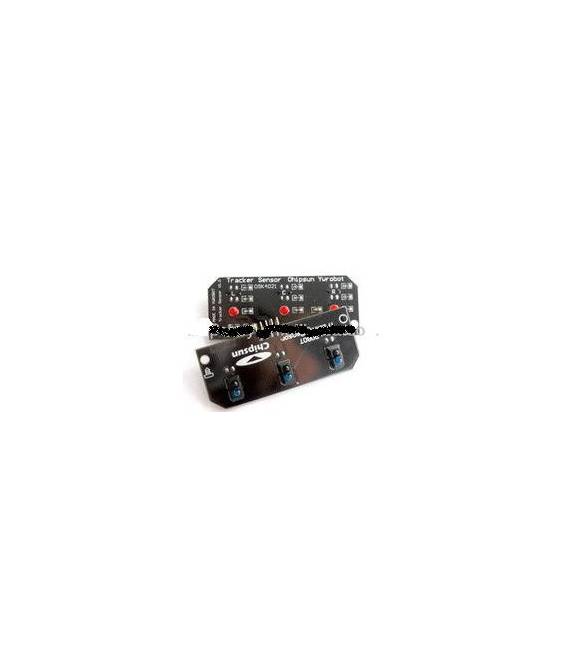
Ce capteur est un composant électronique conçu pour aider les robots et véhicules terrestres à interagir avec leur environnement en suivant des lignes noires sur des surfaces blanches. Ce capteur est idéal pour ceux qui souhaitent intégrer des fonctionnalités de navigation automatique dans leurs projets.
Caractéristiques
Capteur de suivi de ligne à 3 voies SMD
Idéalement adapté aux robots et véhicules terrestres
À quoi sert ce capteur ?
Ce capteur est principalement utilisé pour construire des projets de robotique qui suivent des lignes noires sur un fond blanc. Il est compatible avec Arduino et peut être intégré facilement dans des systèmes ESP si nécessaire.
Tutoriel : Comment utiliser le capteur de suivi de ligne à 3 voies SMD
Le capteur de suivi de ligne à 3 voies SMD est idéal pour ceux qui souhaitent construire un robot ou un véhicule terrestre qui peut suivre des lignes noires sur des surfaces blanches. Ce composant simple et fiable vous aidera à ajouter des fonctionnalités de navigation automatique à vos projets.
Ce qu’il vous faut
Arduino Uno
Câble de saut
Carte de prototypage
Ligne noire sur fond blanc
Étapes
Connecter les 3 pattes du capteur SMD à la terre, VCC et aux données respectivement.
Connecter le pin de sortie du capteur au pin digital de l’Arduino.
Télécharger le sketch Arduino fourni pour lire les valeurs des capteurs.
Tester la lecture des valeurs avec un logiciel de surveillance comme Serial Monitor.
Ajuster éventuellement la hauteur et l’angle du capteur par rapport à la ligne à suivre.
Implémenter une logique de contrôle pour le mouvement du robot basée sur les données reçues.
Exemple de code
void setup() {
Serial.begin(9600);
}
void loop() {
int val = analogRead(A0); // Vérifiez le datasheet pour l’output correct.
Serial.println(val);
}
Mini-projet
Construisez un robot simple qui suit une ligne noire sur fond blanc. Configurez le capteur et écrivez le sketch pour faire bouger le véhicule terrestre le long de la ligne.
Erreurs courantes
Connecter le capteur au mauvais pin de l’Arduino.
Ne pas régler correctement la hauteur du capteur par rapport à la surface à suivre.
Ignorer la calibration initiale des valeurs de sortie du capteur.
Accessoires recommandés
Moteurs DC
Kit de roues pour robot
Impression 3D pour le châssis du robot
Batteries au lithium
Questions fréquentes
Comment connecter les capteurs ?
Les pattes doivent être connectées à VCC, GND et un pin digital de l’Arduino.
Quelle est la distance minimale de détection de la ligne ?
Vérifiez le datasheet pour obtenir ce détail spécifique.
Avis
Il n’y a pas encore d’avis.