 DE
 IT Italiano
 EN English
 ES Español
 FR Français
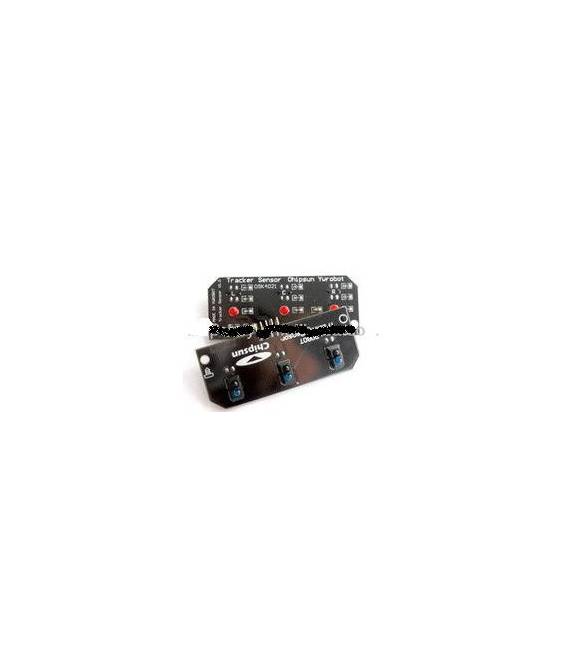
Beschreibung
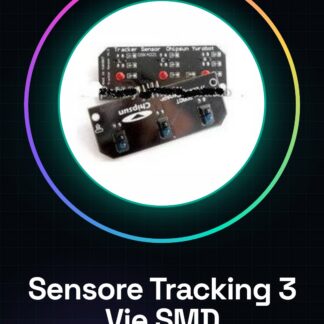
Was ist ein 3-Spur-Linienverfolgungssensor SMD? Der 3-Spur-Linienverfolgungssensor SMD ist ein elektronisches Bauteil, das dazu dient, Roboter und Rover zu unterstützen, ihre Umgebung zu interagieren, indem sie schwarze Linien auf weißen Oberflächen verfolgen. Dieser Sensor ist ideal für Projekte, die automatisierte Navigation integrieren möchten.
Funktionen 3-Spur-Linienverfolgungssensor SMD Perfekt für Roboter und Rover geeignet.
Wozu dient der Sensor? Der Sensor wird hauptsächlich für robotische Projekte verwendet, die schwarze Linien auf weißem Hintergrund verfolgen. Er ist mit Arduino kompatibel und kann einfach in ESP-Systeme integriert werden, falls erforderlich.
Tutorial: Wie man einen 3-Spur-Linienverfolgungssensor SMD verwendet Der 3-Spur-Linienverfolgungssensor SMD ist ideal für die Erstellung von Robotern oder Rovern, die schwarze Linien auf weißen Oberflächen verfolgen können. Dieser einfache und zuverlässige Komponente hilft Ihnen, automatisierte Navigationselemente zu Ihren Projekten hinzuzufügen.
Was benötigt man? Arduino Uno, Jumperkabel, Prototypenplatte, schwarze Linie auf weißem Hintergrund.
Schritte Verbinden Sie die drei Beine des SMD-Sensors mit GND, VCC und Daten. Verbinden Sie den Ausgabeeingang des Sensors mit einem digitalen Pin des Arduino. Laden Sie das bereitgestellte Arduino-Sketch herunter, um die Sensordaten zu lesen. Testen Sie die Datenübertragung mit einem Serial Monitor. Justieren Sie die Höhe und den Winkel des Sensors in Bezug auf die zu verfolgende Linie. Implementieren Sie eine Bewegungslogik für den Roboter basierend auf den empfangenen Daten.
Beispielsketch void setup() { Serial.begin(9600); } void loop() { int val = analogRead(A0); // Überprüfen Sie den Datenblatt, um den korrekten Ausgang zu bestimmen. Serial.println(val); }
Mini-Projekt Erstellen Sie einen einfachen Roboter, der eine schwarze Linie auf weißem Hintergrund verfolgt. Konfigurieren Sie den Sensor und schreiben Sie einen Sketch, um den Rover entlang der Linie zu bewegen.
Häufige Fehler Verbinden Sie den Sensor an den falschen Pin des Arduino. Justieren Sie die Höhe des Sensors nicht korrekt in Bezug auf die zu verfolgende Oberfläche. Ignorieren Sie die Anfangskalibrierung der Ausgabewerte des Sensors.
Empfohlene Zubehör DC-Motoren, Räder für Roboter, 3D-Druckteile für den Roboter-Chassis, Lithium-Batterien
Rezensionen
Es gibt noch keine Rezensionen.