 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
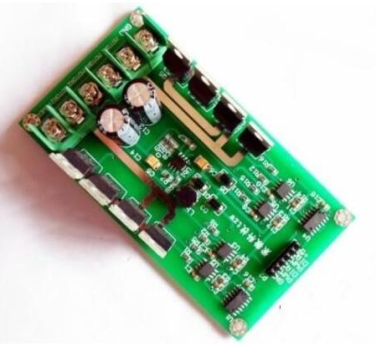
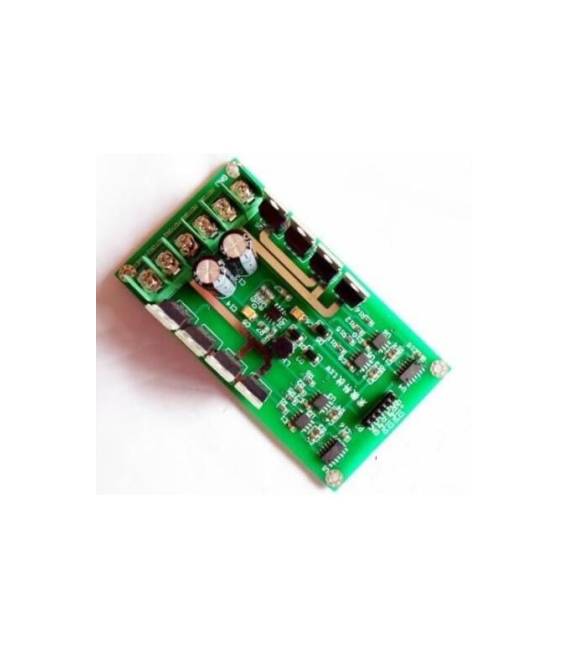
Description
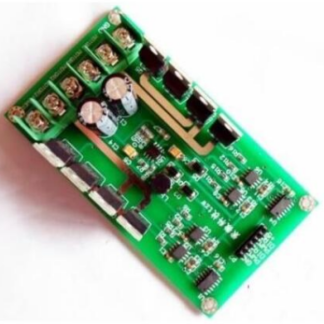
The Dual H-Bridge DC Motor Driver Module 15A (Peak 30A) IRF3205 is an integrated circuit that allows the control of two DC motors. With its H-bridge architecture, it enables the reversal of motor rotation and speed regulation. Features Power Supply: 3-36V Peak Current per Channel: 30A Continuous Current per Channel: 15A Control Interface: 6 pins Internal Transistors: IRF3205 Use This module is ideal for building robots, electronic vehicles, and other projects requiring DC motor control. Its compatibility with Arduino and other microcontrollers makes it easy to integrate into robotics and automation projects. It can be used to create forward and backward moving robots, remote-controlled vehicles, and motor control systems.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il Modulo Driver Motore DC Dual H-Bridge 15A (Picco 30A) IRF3205 è un circuito integrato che permette di controllare il funzionamento di due motori DC. Grazie all’architettura H-bridge, permette di invertire la direzione di rotazione dei motori e di regolare la loro velocità.
Caratteristiche
- Tensione di alimentazione: 3-36V
- Corrente di picco per canale: 30A
- Corrente continua per canale: 15A
- Tastiera di controllo: 6 pin
- Transistor interni: IRF3205
A cosa serve
Questo modulo è ideale per la costruzione di robot, veicoli elettronici e altri progetti che richiedono il controllo di motori DC. La sua compatibilità con Arduino e altri microcontrollori lo rende facile da integrare in progetti di robotica e automazione. Può essere utilizzato per creare robot che si muovono avanti e indietro, veicoli teleguidati e sistemi di controllo motori.
Tutorial: Come usare Modulo Driver Motore DC Dual H-Bridge 15A
Questo modulo è ideale per controllare motori DC in robot e progetti elettronici. Adatto a principianti e intermedi.
Cosa serve
- Arduino o microcontrollore
- Cavo di alimentazione
- Motori DC
- Resistore (opzionale)
Passi
- 1. Collega il modulo all’alimentazione (3-36V). Verifica sul datasheet la tensione massima.
- 2. Collega i motori DC ai pin OUT1 e OUT2. Verifica la polarità.
- 3. Collega il microcontrollore (es. Arduino) ai pin IN1 e IN2.
- 4. Carica il codice in Arduino.
- 5. Imposta la velocità del motore con la funzione `analogWrite` o `digitalWrite`.
- 6. Controlla la temperatura del modulo. Non superare i 60°C.
- 7. Verifica l’orientamento delle fasce del MOSFET.
- 8. Testa il motore in avanti e indietro.
Codice di esempio
```
#include <Arduino.h>

void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  digitalWrite(3, LOW);
  delay(1000);
  digitalWrite(2, LOW);
  digitalWrite(3, HIGH);
  delay(1000);
}
```
Mini-progetto
Crea un semplice robot che si muove avanti e indietro. Installa due motori DC sul modulo e controlla con un Arduino.
Errori comuni
- Collegare l’alimentazione al vincolo sbagliato.
- Ignorare la polarità dei motori.
- Omettere la verifica della temperatura.
- Non utilizzare resistori di protezione.
Accessori consigliati
- Motori DC
- Resistore di protezione
- Cavo di alimentazione
- Arduino
Domande frequenti
Il modulo supera la tensione massima?
Verifica l’alimentazione e controlla la tensione massima sul datasheet.
Come posso proteggere i MOSFET?
Utilizza resistori di protezione per limitare la corrente in ingresso.
Il modulo supera il limite di corrente?
Controlla la carica e il carico del motore. Verifica sul datasheet la corrente massima.
Reviews
There are no reviews yet.