 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
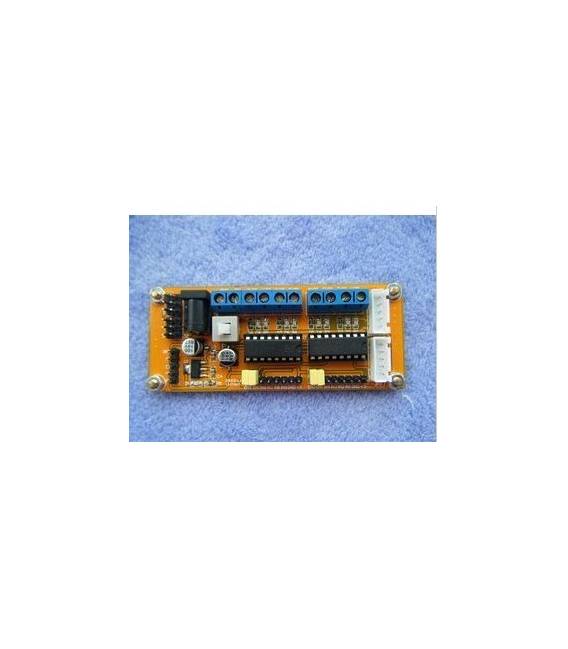
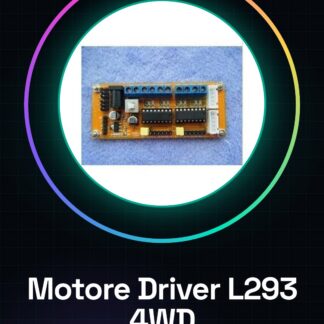
Motor-Driver-Modul L293 für Arduino, 1 kleiner L293 Motor-Driver-Chip, Betriebsspannung 4,5-36 V, maximale Ansteuerstromstärke 1A. 2, Servo-Motor- und CC-Motor-Interfaces, 4-Phasen-Schrittmotor-Interface. 3, elektrische und elektronische optische Kopplung für elektromagnetische Störungen. 4, zwei H-Bridge-Treibwerke zur einfachen PWM-Modulation. 5, Terminals erleichtern die Anschluss der CC-Motoren und der Motorleistung. 6, getrennte Stromversorgung für die logische Steuerung, 3,3V oder 5V Steuerung möglich. 7, Chip hat keine Überstromschutz, Motorstrom darf nicht zu groß sein. 8, PCB-Größe: 55×42 mm. Das vier-Motor-DC-Modul mit neuem L293D-Chip, hohe Fähigkeiten, Aluminierelektrolykondensatoren für stabile Schaltkreise. 3-16V CC-Motor kann direkt gesteuert werden und 5V-Ausgänge (Eingang 6V) bereitstellen, 5V-Mikrocontroller-Schaltkreisversorgung (geringes Rauschpegel), ARM-MCU 3,3V-Unterstützung, einfach Motor-Geschwindigkeit und Richtung steuern, 2-Phasen-Schrittmotor und 4-5-Strang-Schrittmotor steuern. 4 Räder, essentielle Komponente für intelligente Fahrzeuge. 1. Treiber-Chip: L293D-Doppeltreiber-Chip für DC-Motor-H-Bridge. 2. Versorgungsbereich der getriebenen Anschlussstelle Vs: +5V bis +16V; Energieaufnahme, Versorgungsbereich Vs: +6V bis +16V. 3. getriebener Stromspitze Io: 1A. 4. Logische Strombereich: 0 ~ 36mA. 5. Eingangsspannungs-Bereich des Steuerungs-Signals (IN1 IN2 IN3 IN4 IN5 IN6 IN7 IN8): Niedrig: -0,3V Vin 1,5V Hoch: 2,3V Vin Vss. 6. Aktivierungsspannungs-Bereich des Steuerungs-Signals (EN1 EN2 EN3 EN4): Niedrig: -0,3V Vin 1,5V (ungültiges Steuerungs-Signal) Hoch: 2,3V Vin Vss (gültiges Steuerungs-Signal). 7. Maximale Wärmeentwicklung: 20 W (Temperatur T = 75°C). 8. Lagerungstemperatur: -25 ~ +130°C. 9. Treiber-Platinengröße: 37mm * 90mm. 10. Erweiterung: Richtungsanzeige-Steuerung, logische Platinenteil für Energieaufnahme. Wir haben die technischen Spezifikationen aller Komponenten, falls diese nicht in der Produkt-Download-Spezifikation enthalten sind, senden Sie eine Nachricht über den Kontakt-Formular und wir veröffentlichen so bald wie möglich auf unserer Website.
Vollständige Beschreibung (italienisches Original)
Die vollständige Beschreibung steht unten auf Italienisch, bis die deutsche Übersetzung fertig ist.
modulo driver motore L293 per Arduino
1 piccolo driver motore L293 chip, tensione di funzionamento 4,5-36 V, corrente di azionamento massima di 1A
2, due interfacce motore servo CC, interfaccia motore passo-passo a quattro fasi
3, elettrica ed elettronica isolamento dell’accoppiatore ottico possibile per evitare l’MCU per interferenza elettromagnetica
4, due drive H-bridge, per facilitare il raggiungimento della modulazione della larghezza di impulso (PWM)
5 i terminali facilitano il collegamento del motore CC e della potenza del motore
6, l’alimentazione separata del controllo logico motorizzato, è possibile utilizzare un controllo di sistema 3.3V o 5V
7, il chip non è una protezione da sovracorrente, l’attenzione della corrente del motore non può essere troppo grande
8, dimensioni PCB: 55×42 mm
Il modulo a quattro motori DC, con un nuovo chip L293D, processo SMT la capacità è alta, l’uso di condensatori elettrolitici in alluminio di alta qualità, la stabilità del circuito. Il motore a 3-vie a 3-16 V CC può essere pilotato direttamente e fornire interfacce di uscita 5 V (ingresso più basso 6 V), è possibile fornire l’alimentazione del sistema di circuito del microcontrollore 5 V (basso coefficiente di ondulazione), supportare il controllo ARM MCU 3,3 V, è possibile controllare facilmente la velocità e la direzione del motore DC, il motore passo-passo a 2 fasi possono essere controllati, il motore passo-passo a 4 fili a 5 fili. 4 auto, strumento essenziale per auto intelligenti.
1. Chip driver: L293D doppio chip driver motore DC H-bridge
2. Parte pilotata dell’area di alimentazione del terminale Vs: da +5 V a +16 V; prendere energia se necessario scheda, l’area di alimentazione Vs: da +6 V a +16 V
3. parte guidata della corrente di picco Io: 1A
4. La parte logica dell’intervallo di corrente operativa: 0 ~ 36mA
5. Intervallo di tensione di ingresso del segnale di controllo (IN1 IN2 IN3 IN4 IN5 IN6 IN7 IN8):
Livello basso: -0,3 V Vin 1,5 V
HIGH: 2.3V Vin Vss
6. Abilita intervallo di tensione di ingresso del segnale (EN1 EN2 EN3 EN4):
Basso livello: -0,3 Vin 1,5 V (segnale di controllo non valido)
HIGH: 2.3V Vin Vss (segnale di controllo)
7. Assorbimento massimo: 20 W (temperatura T = 75 C)
8. Temperatura di conservazione: -25 ~ +130
9. Dimensioni scheda driver: 37mm * 90mm
10. Estensione: controllo degli indicatori di direzione, la parte logica della piastra per prendere l’interfaccia di potenza.
Abbiamo disponibili la scheda tecnica di tutti i componenti, qualora non fosse presente nella scheda download del prodotto invia un messaggio dal modulo contattaci e pubblicheremo il primo possibile nel nostro sito.
Tutorial: Come usare L293 Motore Driver Modulo
Il modulo L293 è un driver di motore utilizzato per controllare motori DC in applicazioni come automobiline a quattro ruote (4WD) e robot. Questo tutorial ti guiderà attraverso i passaggi necessari per connetterlo all’Arduino e farlo funzionare.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB
- Connessione di potenziometro (facoltativo)
- Motore DC
- Batteria
Passi
- Collega il modulo L293 al tuo Arduino utilizzando un cavo FTDI o USB.
- Verifica la tensione del motore e della batteria. La tensione deve essere adeguata per il motore (verifica sul datasheet).
- Collega i motori DC ai pin di output del modulo L293 come indicato nel datasheet.
- Se desideri controllare la velocità, collega un potenziometro al pin A0 dell’Arduino e al modulo L293 (verifica sul datasheet).
- Inserisci il codice Arduino fornito per controllare i motori DC.
- Scarica e installa la libreria LiquidCrystal.h se non è già presente nel tuo IDE Arduino.
- Carica lo sketch su Arduino.
- Verifica che i motori si muovano correttamente in risposta ai comandi dell’Arduino.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Codice per controllare i motori DC
}
Mini-progetto
Crea una piccola automobiline a quattro ruote guidata da un Arduino. Collega due motori al modulo L293 e utilizza un joystick o un controllo remoto per pilotarla.
Errori comuni
- Non verificare la tensione del motore prima di collegarlo.
- Collegare i pin errati del modulo L293.
- Ignorare l’uso della libreria necessaria.
- Non testare il funzionamento dei motori dopo aver caricato lo sketch.
Accessori consigliati
- Arduino Uno R3
- Motore DC 6V
- Batteria da 6V
- Joystick analogico
Domande frequenti
Come posso controllare la direzione del motore?
Utilizza i pin di output del modulo L293 per cambiare la polarità della corrente e quindi la direzione del motore.
Qual è il vantaggio dell’utilizzo del modulo L293 rispetto a un semplice transistor?
Il modulo L293 può gestire una maggiore corrente e offre protezioni aggiuntive come l’overheating e la sovraccarica.
Rezensionen
Es gibt noch keine Rezensionen.