 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
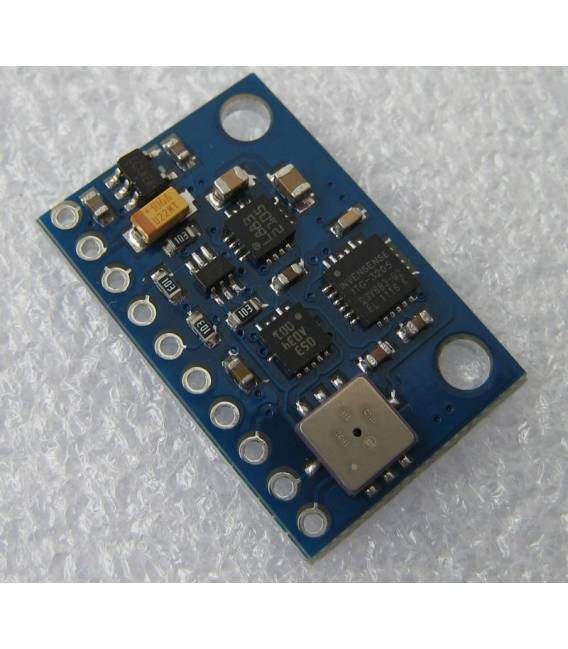
Was ist das 10DOF 9-Achsen Modul? Das 10DOF 9-Achsen Modul ist ein multifunktionaler Sensor, der Giroskop, Beschleunigungsmesser, Magnetometer und Barometer integriert. Es ermöglicht das Verfolgen von Bewegung, Orientierung und Höhe in Projekten der Elektronik und Robotik.
Eigenschaften: 9 Messachsen (3 Giroskop, 3 Beschleunigungsmesser, 3 Magnetometer)
Komponenten: L3G4200D (Giroskop), ADXL345 (Beschleunigungsmesser), HMC5883L (Magnetometer), BMP085 (Barometer)
Für was ist das Modul geeignet? Das 10DOF Modul ist ideal für Projekte in Robotik, Drohnen und IoT-Geräten, die präzise Position, Orientierung und Höhe messen müssen. Anwendungsbeispiele umfassen die Stabilisierung von Drohnen, die Navigation von Robotern und die Erstellung von Bewegungssensoren.
Tutorials: Wie man das 10DOF Modul verwendet. Das 10DOF Modul kombiniert ein Giroskop, Beschleunigungsmesser, Magnetometer und Barometer, um Daten über Position, Orientierung und Höhe zu liefern. Ideal für Projekte in Robotik, Drohnen und IoT-Geräten.
Was braucht man? Arduino Uno, USB-A-Micro-B-Kabel, Software: Arduino IDE
Schritte: Verbinden Sie das Modul mit dem I2C-Port des Arduino (VCC auf 3,3V oder 5V, GND auf Masse). Öffnen Sie die Arduino IDE und installieren Sie die Bibliotheken Adafruit_LSM303 und Adafruit_BMP085. Laden Sie das Beispiel-Sketch für das 10DOF Modul (in der Bibliothek Adafruit zu finden). Stellen Sie sicher, dass die Daten im seriellen Monitor der Arduino IDE korrekt angezeigt werden. Falls erforderlich, passen Sie die Modulkonfiguration gemäß dem Datenblatt an. Experimentieren Sie mit verschiedenen Projekten, indem Sie die von dem 10DOF Modul gesammelten Daten verwenden.
Beispielskript: // Bibliothek einbinden #include #include // Modul initialisieren Adafruit_LSM303_Accel lsm; void setup() { Serial.begin(9600); } void loop() { // Lesen Sie die Daten vom Modul und zeigen Sie sie im seriellen Monitor an }
Mini-Projekt: Bauen Sie einen Drohnenflieger mit dem 10DOF Modul, um das Orientierungssystem während des Fluges zu stabilisieren.
Häufige Fehler: Fehler bei der Modulversorgung, falsche Arduino-Bibliothekseinstellungen, unkorrekte I2C-Verbindung, fehlerhafte Interpretation der Sensordaten.
Empfohlene Zubehör: Arduino Uno, 3D-Drucker für den Bau der Drohnenstruktur, Lithium-Polymer-Batterie zur Versorgung des Systems, BLDC-Motor mit Propeller
Rezensionen
Es gibt noch keine Rezensionen.