
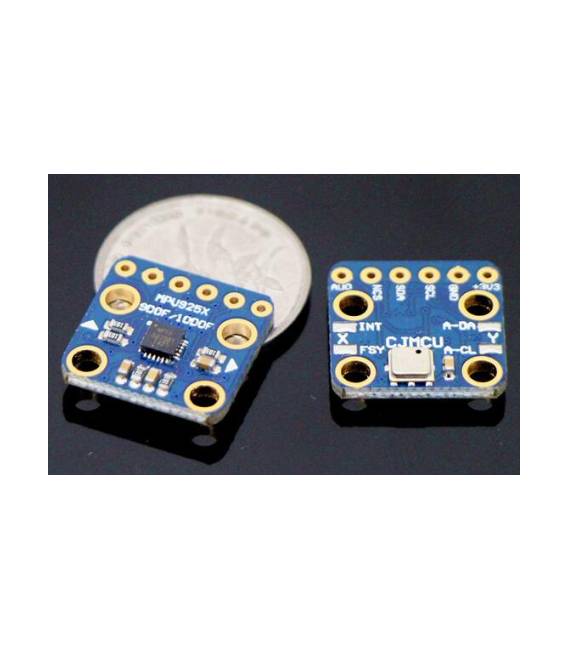

CJMCU-10DOF 9-axis Digitale Giroscopio MPU9250 + BMP180 Barometric Altitude Sensore
Il prezzo originale era: 24,21 €.17,55 €Il prezzo attuale è: 17,55 €. Escluso IVA
Il CJMCU-10DOF integra il giroscopio MPU9250 e il sensore di altitudine BMP180. Perfetto per progetti che richiedono accurate misurazioni di orientamento e altezza.
Disponibile su ordinazione
Descrizione
Cos’è
Il CJMCU-10DOF è un sensore 9-asse che integra un giroscopio MPU9250 e un barometro BMP180. Permette di misurare velocità angolare, orientamento e altezza.
Caratteristiche
- MPU9250: giroscopio a 3 assi
- BMP180: barometro
- 9 assi totali
- SKU: ARD009435
- Prezzo: 17.55 €
A cosa serve
Il CJMCU-10DOF è utile per progetti di navigazione, stabilizzazione e misurazione dell’altitudine. Ad esempio, può essere utilizzato per creare un sistema di stabilizzazione per un drone o per un robot che necessita di mantenere un’orientamento preciso. La compatibilità con Arduino e ESP è da verificare sul datasheet.
Tutorial: Come usare CJMCU-10DOF
Il CJMCU-10DOF è un sensore 9-asse che combina un giroscopio e un barometrico per misurare velocità angolare, orientamento e altezza. Utile per progetti di navigazione e stabilizzazione.
Cosa serve
- Arduino
- Cablaggiere
- Resistenza 10kΩ
- Salvadati
- Software Arduino IDE
Passi
- 1. Scarica e installa l’ultima versione di Arduino IDE.
- 2. Connetti il CJMCU-10DOF al tuo Arduino utilizzando i seguenti pin: SDA, SCL, VCC, GND.
- 3. Collega la resistenza 10kΩ tra VCC e GND per stabilizzare il pull-up.
- 4. Verifica sul datasheet la configurazione corretta dei pin.
- 5. Installa la libreria MPU9250 nel tuo Arduino IDE.
- 6. Scarica il codice seguente e caricalo sul tuo Arduino.
- 7. Esegui il codice per visualizzare i dati del sensore.
- 8. Verifica i dati ottenuti con un software di monitoraggio.
Codice di esempio
void loop() { // Leggi i dati del sensore e stampali Serial.print("Giroscopio: "); Serial.print(mpu.getGyro()); Serial.print("tAccelerometro: "); Serial.print(mpu.getAccel()); Serial.print("tBarometrico: "); Serial.print(bmp.readAltitude()); Serial.println(); delay(1000); }Mini-progetto
Crea un progetto di stabilizzazione per un drone utilizzando i dati di orientamento e velocità angolare.
Errori comuni
- Non utilizzare pin non compatibili.
- Omettere la resistenza pull-up.
- Non verificare la configurazione dei pin.
- Ignorare la libreria necessaria.
Accessori consigliati
- Arduino Uno
- Cablaggiere
- Resistenza 10kΩ
- Salvadati
Domande frequenti
Come posso verificare i pin del CJMCU-10DOF?
Verifica sul datasheet del prodotto.
Quali pin utilizzare per il barometrico?
Verifica sul datasheet del prodotto.
Il CJMCU-10DOF funziona con Arduino Nano?
Verifica la compatibilità sul datasheet.
Informazioni aggiuntive
| Peso | 35 g |
|---|---|
| Dimensioni | 6,0 × 4,0 × 1,0 cm |
Prodotti correlati
-
In offerta!
3 Pezzi Sensore di Shock Tilt SW-200D Sensore Vibrazione
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
ADXL345 Modulo Accelerometro 3 assi Digitale Sensore gravità
Il prezzo originale era: 12,92 €.9,36 €Il prezzo attuale è: 9,36 €. Escluso IVA Aggiungi al carrello -
In offerta!
3 Pezzi Vibrazione Sensore Inclinazione SW-520d Tilt Pulsante / Ball rolling High Quality
Il prezzo originale era: 4,80 €.2,34 €Il prezzo attuale è: 2,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Sensore Tilt a 2 Vie per Misurazione Angolo Inclinazione SW-18015P
Il prezzo originale era: 5,83 €.4,22 €Il prezzo attuale è: 4,22 €. Escluso IVA Aggiungi al carrello