
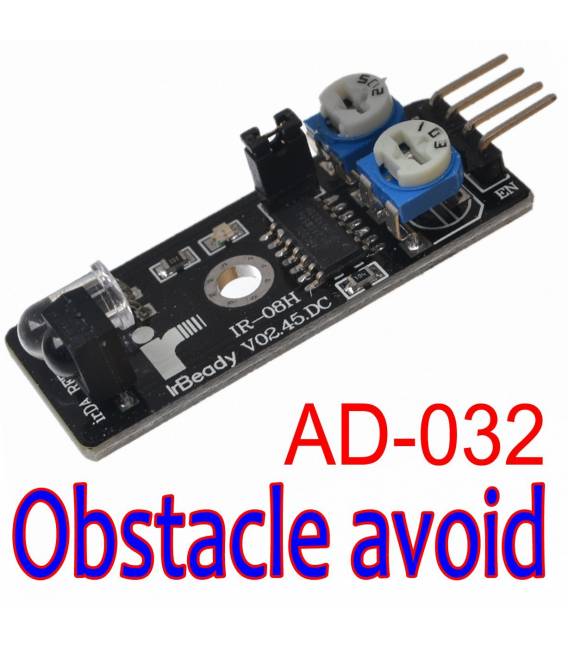


AD-032 Modulo Sensore IR Infrarossi Evitamento Ostacoli Doppia Regolazione Frequenza e Distanza Compatibile Arduino
Il prezzo originale era: 4,15 €.3,01 €Il prezzo attuale è: 3,01 €. Escluso IVA
Il Modulo Sensore IR Infrarossi AD-032 è ideale per progetti di evitamento ostacoli. Regola facilmente la frequenza e la distanza per un controllo preciso.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo sensore IR AD-032 è un componente elettronico progettato per rilevare la presenza di ostacoli tramite onde infrarosse. È un componente semplice da utilizzare e ideale per progetti di robotica, automazione domestica e altri progetti che richiedono la capacità di rilevare oggetti vicini.
Caratteristiche
- Frequenza regolabile
- Distanza di rilevamento regolabile
- Compatibile con Arduino
A cosa serve
Il modulo sensore IR AD-032 è perfetto per realizzare robot che evitino gli ostacoli, sistemi di allarme per rilevare intrusioni, sensori di presenza per porte automatiche e molti altri progetti. La regolazione della frequenza e della distanza permette di adattare il sensore alle specifiche esigenze del progetto.
Tutorial: Come usare AD-032 Modulo Sensore IR
Il sensore IR AD-032 è ideale per progetti che richiedono la deteczione di ostacoli. Utile per principianti e maker intermedi.
Cosa serve
- Arduino o compatibile
- Cavo di alimentazione
- Resistenza 10kΩ
Passi
- 1. Collega il modulo al Arduino utilizzando i seguenti pin: VCC a 5V, GND a GND, OUT a un pin digitale.
- 2. Attaccare la resistenza 10kΩ tra il pin VCC e OUT.
- 3. Carica il seguente sketch su Arduino.
- 4. Aggiusta la distanza di rilevamento regolando il trimpotente sul modulo.
- 5. Testa il sensore inserendo un oggetto davanti al modulo.
- 6. Verifica sul datasheet per la frequenza di rilevamento.
- 7. Regola la frequenza di rilevamento con il trimpotente.
- 8. Connetti il segnale al tuo progetto.
Codice di esempio
```cpp
#include <Arduino.h>

int sensorPin = 2;
int sensorValue = 0;

void setup() {
  Serial.begin(9600);
  pinMode(sensorPin, INPUT);
}

void loop() {
  sensorValue = digitalRead(sensorPin);
  Serial.println(sensorValue);
  delay(100);
}
```
Mini-progetto
Costruisci un semplice robot che si ferma quando incontra un ostacolo.
Errori comuni
- Non regolare correttamente il trimpotente.
- Collegare il VCC al 3.3V anziché al 5V.
- Omettere la resistenza 10kΩ.
- Non verificare la frequenza di rilevamento.
Accessori consigliati
- Arduino Uno
- Trimpotente
- Resistenza 10kΩ
- Cavo di alimentazione
Domande frequenti
Il sensore non rileva gli ostacoli?
Verifica la corretta connessione e la regolazione del trimpotente.
Come posso aumentare la distanza di rilevamento?
Regola il trimpotente per aumentare la distanza di rilevamento.
Il sensore non funziona con un Arduino compatibile?
Verifica le specifiche del sensore e le compatibilità del tuo Arduino.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Convertitore DC-DC Step Up Boost Modulo Caricabatterie USB 0.9V-5V a 5V 600MA
Il prezzo originale era: 4,85 €.2,39 €Il prezzo attuale è: 2,39 €. Escluso IVA Aggiungi al carrello -
In offerta!
Alimentatore Isolato convertitore step down DC 9V 500mA
Il prezzo originale era: 6,97 €.4,52 €Il prezzo attuale è: 4,52 €. Escluso IVA Aggiungi al carrello -
In offerta!
Ingresso PoE Power Injector 100V ~ 240V AC, 1A Output 24V DC
Il prezzo originale era: 10,98 €.8,52 €Il prezzo attuale è: 8,52 €. Escluso IVA Aggiungi al carrello -
In offerta!
Alimentatore convertitore variabile DC- DC LM2577 step up 3A ARDUINO
Il prezzo originale era: 6,06 €.3,60 €Il prezzo attuale è: 3,60 €. Escluso IVA Aggiungi al carrello