 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
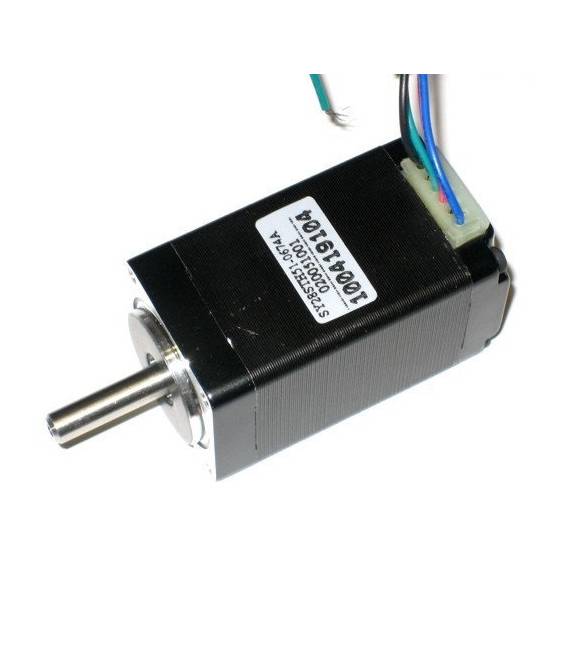
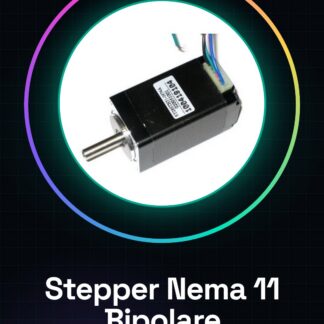
Le moteur à pas Nema 11 Bipolaire SY28STH51-0674A est un composant électronique conçu pour offrir des mouvements précis et contrôlés, idéal pour les applications de robotique et d’impression 3D. Ce moteur est adapté aux débutants comme aux experts dans le domaine de l’électronique.
Caractéristiques
Le moteur à pas Nema 11 Bipolaire SY28STH51-0674A est développé pour les projets de robotique et d’impression 3D.
A quoi sert-il?
Ce moteur est principalement utilisé pour créer des prototypes de robots avec des rotors contrôlés par un moteur à pas Nema 11 bipolaire. Il est compatible avec Arduino et ESP, rendant le contrôle des mouvements très précis.
Tutoriel : Comment utiliser un moteur à pas Nema 11 Bipolaire
Le moteur à pas Nema 11 Bipolaire est un composant essentiel pour les projets de mécatronique et de robotique. Il est idéal pour les makers débutants et intermédiaires qui souhaitent contrôler avec précision la rotation d’une roue, d’une assiette ou de tout autre élément mobile.
Ce qu’il vous faut
– Arduino Uno
– Pilote de moteur à pas (A4988)
– Connexions d’alimentation
Étape 1 : Connectez le pilote A4988 au moteur Nema 11 en suivant la documentation du pilote.
Étape 2 : Connectez l’alimentation du moteur à une source d’énergie séparée (5V – 24V) et assurez-vous qu’elle est suffisamment puissante pour alimenter le moteur.
Étape 3 : Connectez les connecteurs M0, M1 et M2 du pilote A4988 aux broches de contrôle de l’Arduino.
Étape 4 : Connectez les lignes de données du pilote A4988 à l’Arduino (MISO, MOSI, SCK, SS).
Étape 5 : Écrivez un sketch Arduino pour contrôler le moteur via le pilote.
Étape 6 : Vérifiez la rotation du moteur et ajustez les paramètres du sketch si nécessaire.
Exemple de code
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
pinMode(4, OUTPUT);
pinMode(5, OUTPUT);
}
void loop() {
digitalWrite(2, HIGH);
delayMicroseconds(1000);
digitalWrite(2, LOW);
delayMicroseconds(1000);
}
Mini-projet
Créez un prototype de robot avec un rotor contrôlé par un moteur à pas Nema 11 bipolaire. Le projet prend environ 30 minutes.
Erreurs courantes
– Ne pas connecter correctement le pilote A4988 au moteur.
– Utiliser un alimentateur insuffisant pour le moteur.
– Configurer les paramètres du pilote de manière incorrecte.
Accessoires recommandés
– Pilote de moteur à pas A4988
– Alimentateur séparé 12V – 24V
– Connexions M/F JST-XH pour moteur et pilote
Questions fréquentes
Le moteur Nema 11 peut-il être utilisé avec Arduino?
Oui, le moteur peut être contrôlé via un pilote de moteur à pas comme l’A4988.
Quelle est la tension d’alimentation du moteur?
Vérifiez le datasheet pour obtenir les détails exacts.
Avis
Il n’y a pas encore d’avis.