 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
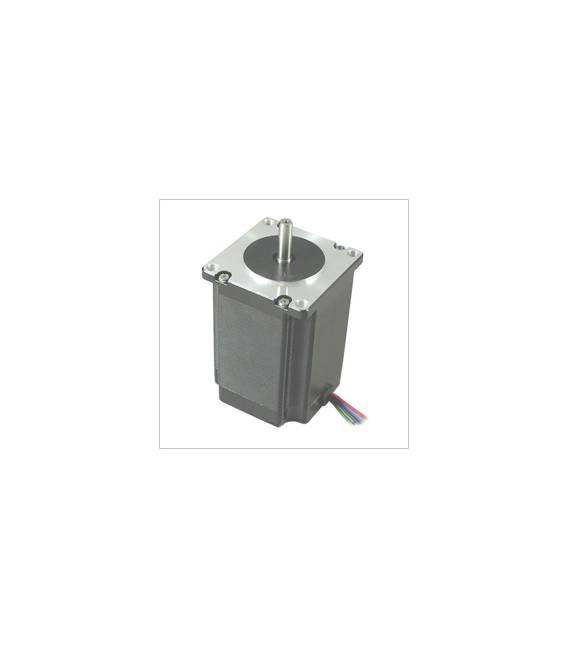
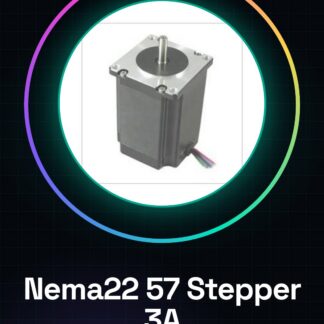
Was ist der Nema22 57 Stepper 57Hs13 / 57BYGH76? Der Nema22 57 Stepper 57Hs13 / 57BYGH76 ist ein Schrittmotor mit einer Antriebswellenlänge von 6,35 / 8mm. Er gehört zur Nema22 Reihe und bietet eine Drehmoment von 1,3Nm.
Eigenschaften
– Typ: Schrittmotor Nema22
– Modell: 57Hs13 / 57BYGH76
– Drehmoment: 1,3Nm
– Strom: 3A
– Antriebswellenlänge: 6,35 / 8mm
Wozu dient dieser Motor? Dieser Motor ist ideal für Anwendungen, die präzise und kontrollierte Bewegungen erfordern, wie 3D-Drucker, CNC-Systeme und Roboter. Er kann verwendet werden, um Bewegungsachsen, Positionierungssysteme und andere Geräte zu steuern, die eine präzise Steuerung erfordern.
Tutorials: Wie man den Nema22 57 Stepper verwendet Der Nema22 57 Stepper ist ideal für Projekte wie 3D-Drucker, CNC und Robotik. Er dient präzisen und kontrollierten Bewegungen.
Was benötigt man für den Nema22 57 Stepper?
– Arduino Treiber für Schrittmotoren
– 12V Stromquelle
– Schrittmotor
1. Überprüfen Sie die Kompatibilität des Treibers mit Ihrem Arduino.
2. Verbinden Sie den Treiber mit Ihrem Arduino an die folgenden Pins: VCC, GND, DIR, STEP, MS1, MS2.
3. Verbinden Sie den Treiber mit der 12V und GND Stromquelle.
4. Überprüfen Sie im Datenblatt die maximal zulässige Stromstärke.
5. Laden Sie ein Arduino-Skript hoch, um den Motor zu testen.
6. Überprüfen Sie die Funktionsfähigkeit des Motors mit einem einfachen Programm.
7. Anpassen Sie das Skript für Ihr spezifisches Projekt.
8. Installieren Sie den Motor auf einer stabilen Basis.
Beispielskript:
„`
void setup() {
pinMode(stepPin, OUTPUT);
pinMode(dirPin, OUTPUT);
}
void loop() {
digitalWrite(dirPin, HIGH);
for (int i = 0; i < 10000; i++) {
digitalWrite(stepPin, HIGH);
delayMicroseconds(1000);
digitalWrite(stepPin, LOW);
delayMicroseconds(1000);
}
digitalWrite(dirPin, LOW);
}
„`
Mini-Projekt: Erstellen Sie einen einfachen Roboter, der vorwärts und rückwärts fährt, indem Sie den Nema22 57 Stepper verwenden.
Häufige Fehler:
– Verbinden Sie den Motor an eine Spannung, die über 12V hinausgeht.
– Omitieren Sie die Konfigurationsritte für den Treiber.
– Überprüfen Sie nicht die Kompatibilität des Treibers mit dem Arduino.
– Verwenden Sie ein nicht optimiertes Arduino-Skript.
Empfohlene Zubehör:
– Treiber A4988
– 12V Stromquelle
– Motorhalterung
– Schutzkabel
Häufig gestellte Fragen:
Wie lange hält die Batterie? Der Nema22 57 Stepper verwendet keine Batterien, sondern wird von einer externen Stromquelle betrieben.
Funktioniert der Motor mit Spannungen unter 12V? Überprüfen Sie im Datenblatt die maximal zulässige Spannung.
Welche Pins verwendet man für den Treiber? Überprüfen Sie im Datenblatt für spezifische Pins des Treibers.
Wie kann man den Motor schützen? Verwenden Sie Schutzkabel und stellen Sie sicher, dass die Stromquelle stabil ist.
Rezensionen
Es gibt noch keine Rezensionen.