 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
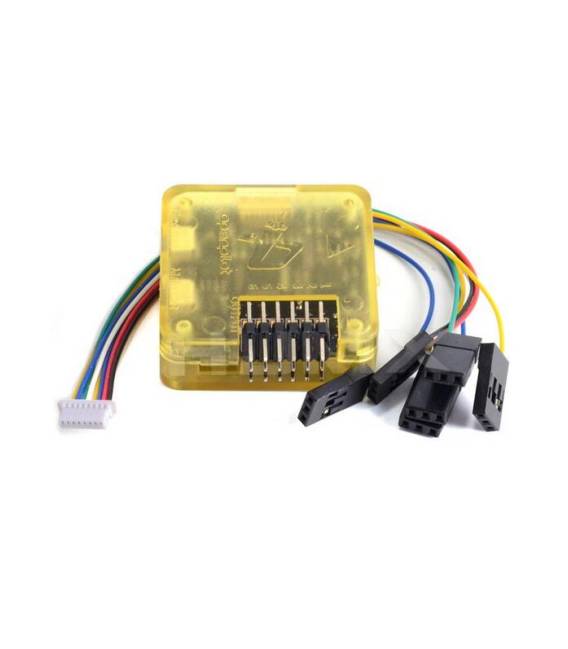
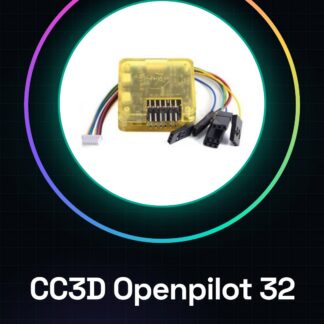
CC3D Openpilot Open Flight Controller 32 mit FPV QAV Verteilung
Funktionen: Starkes 32-Bit STM32 Mikrocontroller mit 90MIP, 128KB Flash und 20KB RAM Hochleistungs-Gyroskop und -Bewegungsmelder auf 3 Achsen für Windows, Mac und Linux direkter USB-Verbindung ohne Treiber, Plug & Play-Schnittstelle Unterstützung für Spektrum-Satellitenempfänger Hardwareunterstützung für Futaba S-BUS Flexi-Port-Technologie für erweiterte Portflexibilität 4 MBit Bord-EEPROM für Konfigurationsdatenspeicherung
Komponenten und Sensoren: 3-Achsen-Gyroskop und 3-Achsen-Bewegungsmelder (MPU-6000) Unterstützung für verschiedene RC-Eingänge: 6 PWM-Kanäle, kombinierte PPM, Spektrum/JR DSM2, DSMJ, DSMX-Satellitenempfänger und Futaba S.Bus Mehrere Empfänger gleichzeitig unterstützt ReceiverPort-Funktionen (konfigurierbar): 6 PWM-Eingänge oder kombinierte PPM-Fluss, 4 PWM-Ausgänge MainPort-Funktionen (konfigurierbar): serielle Telemetrie (voreingestellt), GPS, S.Bus, Spektrum/JR-Satelliten FlexiPort-Funktionen (konfigurierbar): serielle Telemetrie, GPS, Spektrum/JR-Satelliten oder I2C-Peripherie (in Entwicklung) 10 PWM-Ausgänge für Servos oder ESC, oder für Kamerastabilisierung Kamerastabilisierung: bis zu 3 Achsen unterstützt, manuelle Steuerung von jedem konfigurierten Empfänger über Serielle USB-Verbindung für einfache Konfiguration USB- und serielle Telemetrie und Konfiguration (inklusive drahtlos mit optionalen Funkmodulen) Unterstützt von starken OpenPilot GCS 4 MBit eingebaute Speicherkarte 3C Quaternion Filter, der auf 500Hz läuft
Spezifikationen: Modellnummer: CC3D Verwendung: Ferngesteuerte Fahrzeuge und Spielzeug Parameter: Wert 4 für Fluggerät Farbe: gelb durchsichtig Maße: 40mm * 37mm * 13mm (mit Gehäuse) Gewicht: 17g (netto), 21g (inklusive Verpackung)
Tutorials: Wie man den CC3D Openpilot Open Flight Controller verwendet. Der CC3D Openpilot ist ein Flugsteuerungssystem für Drohnen mit fortgeschrittenen Funktionen wie PID-Steuerung und drahtlose Konfiguration. Ideal für Anfänger und Fortgeschrittene, die robuste und präzise Drohnen bauen möchten.
Was benötigt wird: Arduino CC3D Openpilot, 3S LiPo-Batterie, Brushless Motor, ESC (Elektronischer Geschwindigkeitsregler), Propeller, GPS-Antenne, Magnetometer.
Schritte: Stellen Sie sicher, dass alle notwendigen Komponenten vorhanden sind. Verbinden Sie die Batterie mit dem CC3D Openpilot und stellen Sie sicher, dass die Versorgung stabil ist. Verbinden Sie die ESC an die PWM-Pins des CC3D gemäß den Stromversorgungsanforderungen. Installieren Sie den Propeller auf den Brushless-Motoren, die an die ESC angeschlossen sind. Konfigurieren Sie die Parameter des CC3D über die OpenPilot-Online-Plattform oder die spezielle App. Überprüfen Sie im Datenblatt die Konfiguration der GPS- und Magnetometer-Sensoren. Testen Sie das System in einem sicheren Umfeld, bevor Sie externe Flüge durchführen. Richten Sie die Parameter des CC3D nach Bedarf anhand der Flugerfahrung ein.
Mini-Projekt: Bauen Sie einen QAV-Drohneneinsatz mit vier Brushless-Motoren und ESC, um die Stabilisierungsfunktionen zu testen.
Rezensionen
Es gibt noch keine Rezensionen.