
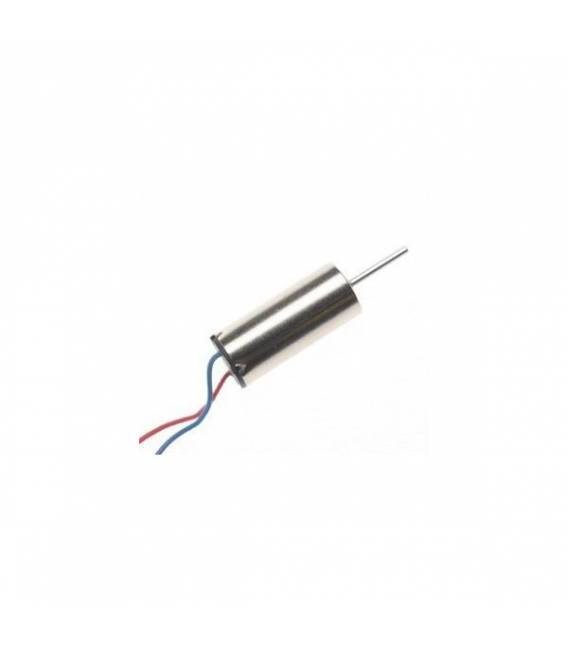
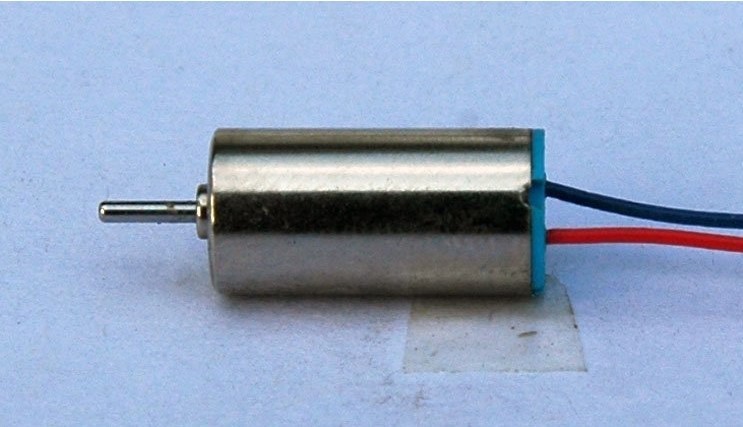
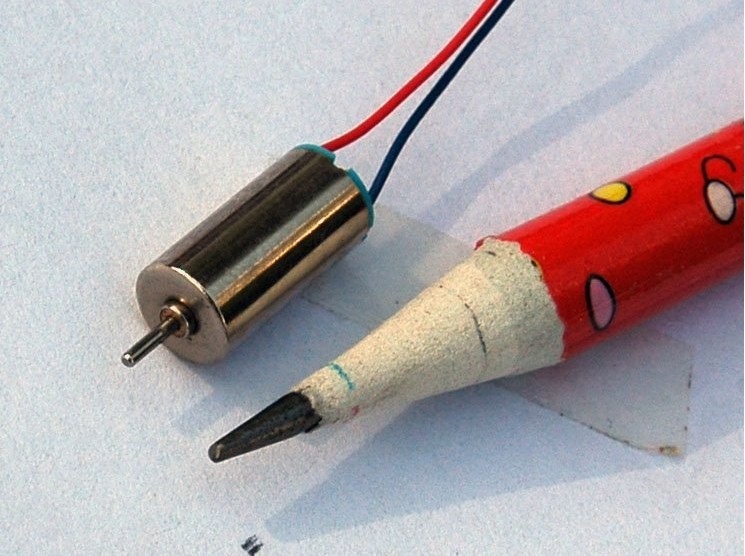
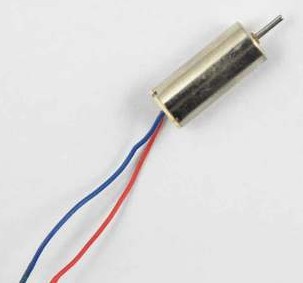
Micromotore per elicottero diametro da 7mm con velocità superiore a 2 Watt
Il prezzo originale era: 3,72 €.2,70 €Il prezzo attuale è: 2,70 €. Escluso IVA
Micromotore per elicottero diametro da 7mm con velocità superiore a 2 Watt
Disponibile su ordinazione
Descrizione
Descrizione tecnica – Micromotore per elicottero Ø 7 mm (> 2 W)
Tipologia: Micromotore DC coreless (senza ferro) per applicazioni aeromodellistiche.
Applicazione tipica: Elicotteri RC, micro droni, piccoli robot volanti.
Caratteristiche generali:
- Diametro: 7 mm (lunghezza tipica 16–20 mm, escluso albero)
- Peso: ~1,5–2 g
- Albero: diametro 0,8–1,0 mm, lunghezza 3–5 mm
- Tensione di alimentazione: 3,7 V nominale (LiPo 1S)
- Potenza: > 2 W (picco 2,5–3 W)
- Velocità: 45 000–55 000 RPM a vuoto (3,7 V)
- Corrente a vuoto: 0,2–0,3 A
- Corrente a pieno carico: 0,8–1,2 A
- Durata tipica: 5–15 ore di uso continuo a pieno carico (motore ad alta velocità)
Vantaggi:
- Estremamente leggero e compatto
- Risposta rapida grazie al rotore senza ferro
- Alta potenza in rapporto al peso
Svantaggi:
- Consumo elevato → serve batteria capace di fornire picchi di corrente
- Usura rapida a causa dell’alta velocità
- Non adatto per funzionamento prolungato al massimo regime senza raffreddamento
Utilizzo con Arduino
Un motore DC di questo tipo non può essere collegato direttamente ad Arduino perché:
- La corrente richiesta supera quella che i pin di Arduino possono fornire.
- È necessaria una gestione PWM (modulazione di larghezza di impulso) tramite un driver o MOSFET.
Componenti necessari
- Arduino Uno / Nano / Pro Mini
- Driver per motori DC:
- Opzione economica: modulo MOSFET IRLZ44N o simile (logica TTL)
- Opzione modulare: driver L9110S, DRV8833, o TB6612FNG
- Batteria: LiPo 1S 3,7 V con almeno 500–800 mAh, capace di erogare ≥ 1,5 A continui
- Diodo di protezione (flyback) 1N5819 o simile
- Condensatore da 100 µF vicino al motore per ridurre disturbi
Collegamento elettrico (esempio con MOSFET IRLZ44N)
[Arduino Pin PWM D9] → Gate MOSFET
[Drain MOSFET] → Polo negativo motore
[Source MOSFET] → GND comune Arduino + batteria
[Polo positivo motore] → +3,7 V batteria
[Diodo 1N5819] in parallelo al motore (catodo su +, anodo su -)
Esempio di codice Arduino (controllo velocità PWM)
// Pin di controllo del motore
const int motorPin = 9; // Pin PWM

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  // Accende il motore gradualmente
  for (int speed = 0; speed <= 255; speed++) {
    analogWrite(motorPin, speed);
    delay(10); // Rampa lenta
  }

  delay(2000); // Motore al massimo per 2 secondi

  // Spegnimento graduale
  for (int speed = 255; speed >= 0; speed--) {
    analogWrite(motorPin, speed);
    delay(10);
  }

  delay(2000); // Pausa
}
Esempi di utilizzo
- Micro-elicottero RC fai-da-te → controllo del rotore principale con PWM per variare la spinta.
- Ventola di raffreddamento miniaturizzata → controllo della velocità in base alla temperatura.
- Esperimenti di aerodinamica → test di pale e rotori in laboratorio.
- Mini hovercraft → due motori da 7 mm per spinta e direzione.
Consigli pratici
- Usa sempre alimentazione separata per il motore e Arduino (ma con GND comune).
- Evita di far girare il motore a vuoto per lunghi periodi a piena potenza: può surriscaldarsi.
- Installa un condensatore da 100 nF direttamente sui terminali del motore per ridurre disturbi RF.
- Se vuoi un controllo più fine della velocità, considera driver con feedback e sensori di giri.
Tutorial: Come usare il Micromotore per elicottero
Questo micromotore è ideale per progetti di volo leggeri e per chi vuole aggiungere movimento a piccole costruzioni. Serve per pilotare piccoli elicotteri e drone.
Cosa serve
- Micromotore per elicottero ARD00125
- Arduino o microcontrollore compatibile
- Condensatore di decalibro
- Cavo di alimentazione
Passi
- 1. Controlla la tensione di alimentazione: verifica sul datasheet.
- 2. Collega il condensatore di decalibro tra la massa e la linea di alimentazione.
- 3. Collega il cavo di alimentazione al pin VCC del microcontrollore.
- 4. Collega il micromotore al pin di uscita del microcontrollore.
- 5. Carica il codice Arduino fornito.
- 6. Controlla i connettori per assicurarti di non avere contatti metallici.
- 7. Testa il micromotore con un programma di base.
- 8. Installa il micromotore su un elicottero o progetto di volo.
Codice di esempio
```
#include <AccelStepper.h>

AccelStepper stepper(AccelStepper::FULL_STEP, 2);

void setup() {
  stepper.setSpeed(1000);
  stepper.moveTo(1000);
}

void loop() {
  stepper.runToPosition();
}
```
Mini-progetto
Costruisci un elicottero leggero e collega il micromotore al suo sistema di controllo per pilotarlo.
Errori comuni
- Non utilizzare tensioni superiori a quelle specificate sul datasheet.
- Verifica che il condensatore di decalibro sia correttamente installato.
- Assicurati che i connettori siano saldi e non causino cortocircuiti.
- Impostare la velocità del motore in modo appropriato per il tuo progetto.
Accessori consigliati
- Microcontrollore Arduino
- Condensatore di decalibro
- Cavo di alimentazione
- Elicottero leggero
Domande frequenti
Quali sono i requisiti minimi per l’alimentazione?
Verifica sul datasheet.
Posso utilizzare questo micromotore per progetti non aerea?
Sì, ma controlla la compatibilità sul datasheet.
Quanto tempo dura la carica del condensatore?
Il condensatore fornisce stabilità di tensione, non ha una funzione di carica.
Posso utilizzare questo motore con un microcontrollore non Arduino?
Sì, ma verifica la compatibilità sul datasheet.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
S3003 Servo Motore Alta Coppia per Futaba RC Auto robo
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico 380 Alta Velocità 18000 RPM
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello -
In offerta!
L298N Dual Stepper Motor Driver Scheda di Controllo Modulo 5V per Robot Smart Car
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motorino elettrico N20 con motoriduttore con Ingranaggi in Metallo
Il prezzo originale era: 9,10 €.6,64 €Il prezzo attuale è: 6,64 €. Escluso IVA Aggiungi al carrello